SensorHub: แดชบอร์ดรวมเซนเซอร์ทุกตัว (งานปิดชุด)
เป้าหมาย
หัวข้อที่มีชื่อว่า “เป้าหมาย”- รวม DPS368, SHT4x, BMI270, BMM350 และไมโครโฟน PDM ไว้บนแดชบอร์ดเดียว
- จัดจังหวะการอ่านเซนเซอร์แต่ละตัวให้จอไม่กระตุก
- นำเสนอแดชบอร์ดพร้อมอธิบายว่าเลือกแสดงข้อมูลแต่ละตัวอย่างไร
ประสานสี่เซนเซอร์ด้วย lv_timer เดียว ไม่ใช่สี่ FreeRTOS task ตามที่ README ต้นทางอธิบาย
หัวข้อที่มีชื่อว่า “ประสานสี่เซนเซอร์ด้วย lv_timer เดียว ไม่ใช่สี่ FreeRTOS task ตามที่ README ต้นทางอธิบาย”README ต้นทางอธิบายว่า episode นี้สร้าง “4 reader task (ละ 2 KB stack) priority เท่ากัน” ที่ push ข้อมูลผ่าน
single message queue แบบ tagged union แล้ว consumer dispatch ผ่าน lv_async_call() — แต่โค้ดจริงที่ commit
9a8e3ed ไม่มี xTaskCreate, xQueueCreate, หรือ lv_async_call แม้แต่ตัวเดียวใน
sensorhub_presenter.c ทั้งไฟล์ สถาปัตยกรรมจริงคือ lv_timer หนึ่งตัว ที่ HUB_UI_POLL_MS = 100 ทำหน้าที่
เป็น cooperative scheduler เอง — ทุก 100 ms มันเช็คว่าถึงเวลาของเซนเซอร์ตัวไหนบ้าง แล้วอ่านเฉพาะตัวที่ถึงรอบ
เท่านั้น ทั้งหมดยังรันบน LVGL thread เดียว ไม่มี thread อื่นเข้ามายุ่งกับ sensor reading เลย
รูปแบบ “next due time” ต่อเซนเซอร์ ภายใน timer เดียว
หัวข้อที่มีชื่อว่า “รูปแบบ “next due time” ต่อเซนเซอร์ ภายใน timer เดียว”แต่ละเซนเซอร์มีตัวแปร next_..._ms ของตัวเอง (next_dps_ms, next_sht_ms, next_bmi_ms, next_bmm_ms) ทุกครั้ง
ที่ timer ทำงาน (ทุก 100 ms) จะเช็คแบบ (int32_t)(now_ms - next_xxx_ms) < 0 ถ้ายังไม่ถึงจะข้าม ถ้าถึงแล้วจะอ่าน
เซนเซอร์ตัวนั้นแล้วตั้งเวลาถัดไปเป็น now_ms + <คาบของเซนเซอร์นั้น> — คาบของแต่ละเซนเซอร์คือค่าเดิมจากบทเรียนของ
มันเองไม่มีการเปลี่ยน (DPS368_SAMPLE_PERIOD_MS = 1000, SHT4X_SAMPLE_PERIOD_MS = 1000,
BMI270_SAMPLE_PERIOD_MS = 200, BMM350_SAMPLE_PERIOD_MS = 120) — ไม่ใช่ตาราง 200/500/20/50 ms ตามที่
README ต้นทางอ้างไว้เลยสักตัว
ผลข้างเคียงของ tick 100 ms: คาบที่ไม่ใช่ผลคูณของ 100 จะถูกปัดขึ้น
หัวข้อที่มีชื่อว่า “ผลข้างเคียงของ tick 100 ms: คาบที่ไม่ใช่ผลคูณของ 100 จะถูกปัดขึ้น”เพราะ timer หลักเดินทุก 100 ms พอดี เซนเซอร์ที่มีคาบไม่ใช่ผลคูณของ 100 (เช่น BMM350 ที่ 120 ms) จะไม่มีวันถูกอ่าน ตรงตามคาบของมันเอง — ที่ t=100 ms ยังไม่ถึง 120 จึงข้าม ที่ t=200 ms ถึงแล้วจึงอ่านแล้วตั้ง next เป็น 320 ซึ่งจะถูก ข้ามที่ t=300 อีก จนอ่านจริงที่ t=400 — คาบจริงที่ใช้งานจึงกลายเป็น 200 ms ไม่ใช่ 120 ms ผลต่อเนื่องที่วัดได้ชัดคือ auto-calibration ของ BMM350 ที่ต้องเก็บ 140 ตัวอย่าง (บทเรียน 3.4) ใช้เวลาประมาณ 28 วินาทีใน episode นี้ ไม่ใช่ 16.8 วินาทีเหมือนตอนรันเดี่ยว ๆ ใน EP04 เพราะแต่ละตัวอย่างมาช้าลงเป็นสองเท่าจากการปัดเวลา
calibration ของ BMM350 เริ่มอัตโนมัติตั้งแต่ boot ไม่ต้องกดปุ่มเหมือนบทเรียน 3.4
หัวข้อที่มีชื่อว่า “calibration ของ BMM350 เริ่มอัตโนมัติตั้งแต่ boot ไม่ต้องกดปุ่มเหมือนบทเรียน 3.4”sensorhub_presenter_start() เรียก bmm350_reader_start_calibration() เองทันทีตอนเริ่ม ต่างจากบทเรียน 3.4 ที่
ผู้ใช้ต้องกดปุ่ม Calibrate เอง — เพราะ dashboard นี้ต้องการให้เข็มทิศพร้อมใช้โดยเร็วที่สุดโดยผู้ใช้ไม่ต้องรู้ขั้นตอน
เพิ่ม (ผู้ใช้แค่ต้องหมุนบอร์ดตามคำแนะนำระหว่างที่หน้าจออื่นกำลังทำงานอยู่)
หน้าจอจริงเป็นแท็บ 5 หน้า ไม่ใช่ grid 2×2 + บาร์ล่างตามที่ README ต้นทางวาดไว้
หัวข้อที่มีชื่อว่า “หน้าจอจริงเป็นแท็บ 5 หน้า ไม่ใช่ grid 2×2 + บาร์ล่างตามที่ README ต้นทางวาดไว้”README ต้นทางวาดผังหน้าจอเป็น grid 2×2 (DPS368/SHT4x แถวบน, BMI270/BMM350 แถวล่าง) บวกแถบ mic ด้านล่างที่แสดง
พร้อมกันทั้งหมด — แต่โค้ดจริงมี sensorhub_page_t ห้าค่า (SENSORHUB_PAGE_HOME, _ENV, _MOTION, _COMPASS,
_AUDIO) และ sensorhub_view_set_active_page() ซ่อนหน้าที่ไม่ได้เลือกไว้ — เป็นแท็บที่แสดงทีละหน้าเหมือนโครง
navigation shell จากโมดูล 2 (บทเรียน 2.4 เป็นต้นไป) ไม่ใช่ tile ทั้งหมดโชว์พร้อมกันในจอเดียว หน้า Audio เองก็แสดง
ระดับเสียงที่คำนวณแล้ว (peak/avg ตามบทเรียน 3.6) ไม่ใช่รูปคลื่นดิบ
patch ของ BMM350 ยังจำเป็นเหมือนเดิม
หัวข้อที่มีชื่อว่า “patch ของ BMM350 ยังจำเป็นเหมือนเดิม”บั๊ก I3C soft-reset ของ BMM350_SensorAPI (อธิบายละเอียดในบทเรียน 3.4) ยังอยู่ในไลบรารีตัวเดียวกันที่ episode
นี้ใช้ — ต้อง patch ก่อน build เหมือนเดิม การแก้เป็น idempotent ถ้าทำใน EP04 แล้วไม่ต้องทำซ้ำสำหรับ workspace เดียวกัน
ตัวอย่างสมบูรณ์
หัวข้อที่มีชื่อว่า “ตัวอย่างสมบูรณ์”โค้ดของ episode นี้อยู่ใน Developer Hub (อ้างอิงที่ commit 9a8e3ed) — อ่าน Why ของ README ต้นทาง เพื่อเข้าใจโจทย์ของบทปิดคอร์ส แต่ โค้ดตัวอย่างด้านล่างคัดลอกจากไฟล์จริง (Apache-2.0, tesaiot/developer-hub, commit เดียวกัน) เพราะสถาปัตยกรรมจริงต่างจากที่ README ต้นทางอธิบายมาก
app_ui/sensorhub/sensorhub_presenter.c — lv_timer เดียวเรียก poll ของทุกเซนเซอร์ทุกรอบ:
static void sensorhub_poll_timer_cb(lv_timer_t *timer){    (void)timer;    uint32_t now_ms = lv_tick_get();
    sensorhub_poll_dps(now_ms);    sensorhub_poll_sht(now_ms);    sensorhub_poll_bmi(now_ms);    sensorhub_poll_bmm(now_ms);    sensorhub_poll_bmm_calibration();    sensorhub_poll_mic();    /* ... */}/* ... */s_ctx.poll_timer = lv_timer_create(sensorhub_poll_timer_cb, HUB_UI_POLL_MS, NULL);
รูปแบบ “next due time” ต่อเซนเซอร์หนึ่งตัว (DPS368 เป็นตัวอย่าง โครงเดียวกันซ้ำสำหรับ SHT4x/BMI270/BMM350):
/* Poll DPS368 on its own sampling period and push value to Env page. */static void sensorhub_poll_dps(uint32_t now_ms){    if ((!s_ctx.dps_ready) || ((int32_t)(now_ms - s_ctx.next_dps_ms) < 0))    {        return;    }
    s_ctx.next_dps_ms = now_ms + DPS368_SAMPLE_PERIOD_MS;
dps368_sample_t sample; if (dps368_reader_poll(&sample)) { s_ctx.dps_sample = sample; sensorhub_view_update_env(&s_ctx.dps_sample, s_ctx.has_sht ? &s_ctx.sht_sample : NULL); /* ... */ }}main_example.cเรียกsensorhub_presenter_start()แล้วpdm_probe_logger_start()ตรงตามที่ README ต้นทางอธิบายapp_sensor/bmi270/bmi270_config.h,app_sensor/bmm350/bmm350_config.h,app_sensor/dps368/dps368_config.h,app_sensor/sht4x/sht4x_config.h— คาบจริงของแต่ละเซนเซอร์ ค่าเดิมจากบทเรียนของมันเองไม่เปลี่ยน- ดูโฟลเดอร์เต็มที่
int_ep07_sensorhub_final/— ไฟล์ของแต่ละเซนเซอร์ (driver/reader) เหมือนกับบทเรียน 3.1–3.4 ทุกประการ ต่างแค่ชั้น UI ที่มารวมกันใหม่
จุดที่มักพลาด
หัวข้อที่มีชื่อว่า “จุดที่มักพลาด”- คิดว่ามี 4 FreeRTOS task + queue ตามที่ README ต้นทางอธิบาย — โค้ดจริงใช้
lv_timerเดียวเป็น cooperative scheduler ให้ยึดโค้ดจริงเมื่ออธิบายสถาปัตยกรรม - จำคาบการอ่านผิดเป็น 200/500/20/50 ms — ค่าจริงคือ 1000/1000/200/120 ms ตรงจาก config.h ของแต่ละเซนเซอร์ที่ ไม่ถูกแก้เลย
- ลืมว่า tick หลัก 100 ms ปัดคาบที่ไม่ใช่ผลคูณของ 100 ขึ้น — BMM350 (120 ms) ถูกอ่านจริงทุก 200 ms ทำให้ auto-calibration ใช้เวลาเกือบสองเท่าของตอนรันเดี่ยวใน EP04
- คิดว่าจอแสดงทุก tile พร้อมกันแบบ grid 2×2 — จริงเป็นแท็บ 5 หน้า (Home/Env/Motion/Compass/Audio) แสดงทีละ หน้าเท่านั้น
- ลืม patch บั๊ก BMM350 — บั๊กเดียวกับบทเรียน 3.4 ยังอยู่ ต้อง patch ก่อน build เช่นเดิม
build และ flash
หัวข้อที่มีชื่อว่า “build และ flash”# ในโฟลเดอร์ master template (ดูบทเรียน 1.1)# 1) ลบไฟล์ของ episode เก่าใน proj_cm55/apps/# 2) คัดลอกไฟล์ทั้งหมดของ episode นี้ลงใน proj_cm55/apps/make buildmake program # flash ผ่าน KitProg3หรือเปิด ตัวอย่างนี้บน Developer Hub แล้ว flash เฟิร์มแวร์สำเร็จรูป
ดูของจริงก่อน
หัวข้อที่มีชื่อว่า “ดูของจริงก่อน”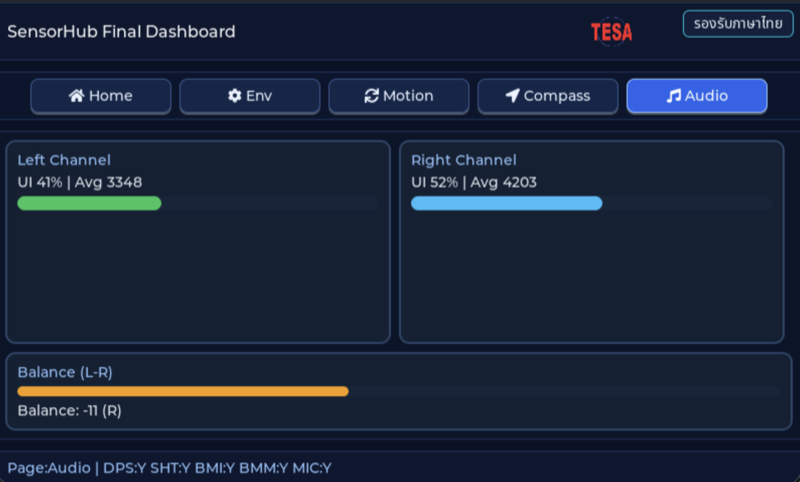
ก่อนอ่านโค้ด ให้ทายว่าหน้าจอนี้มี object อะไรบ้าง และอะไรเปลี่ยนเมื่อผู้ใช้แตะหรือเมื่อค่าเซนเซอร์เปลี่ยน
- ทาย ก่อนแก้: เลือกค่าหนึ่งค่าที่ README ของตัวอย่างอธิบายไว้ในส่วน How แล้วเขียนว่าจะเห็นอะไรเปลี่ยนบนจอหรือใน log
- แก้และรัน build + flash แล้วเทียบกับที่ทายไว้ ถ้าไม่ตรง ให้หาว่าเข้าใจส่วนไหนผิด
- ทำเพิ่ม ต่อยอดหนึ่งอย่างที่ตัวอย่างยังไม่มี แล้วเก็บภาพหรือวิดีโอไว้ใน portfolio
เช็กความเข้าใจ
หัวข้อที่มีชื่อว่า “เช็กความเข้าใจ”- เซนเซอร์ตัวใดควรอ่านถี่ที่สุด และตัวใดอ่านช้าได้
- อะไรทำให้จอกระตุกเมื่อรวมเซนเซอร์หลายตัว
- ถ้าจะส่งข้อมูลชุดนี้ขึ้น TESAIoT Platform ควรเลือกค่าใดบ้าง
คำตอบอยู่ใน README ของตัวอย่างและในโค้ด ถ้าตอบข้อใดไม่ได้ ให้กลับไปอ่านส่วน Why / What / How อีกครั้ง
แหล่งอ้างอิง
หัวข้อที่มีชื่อว่า “แหล่งอ้างอิง”- README ของ episode · โฟลเดอร์โค้ด · commit
9a8e3ed - เปิดตัวอย่างนี้บน Developer Hub
- โค้ดเป็นของ Developer Hub และอ้างอิงด้วยลิงก์ ไม่ได้คัดลอกเข้าคลังนี้
คำถามทบทวน
ลองตอบเองก่อน แล้วค่อยเปิดดูเฉลย
-
ในโค้ดที่ commit นี้ แดชบอร์ดจัดจังหวะการอ่านเซนเซอร์สี่ตัวอย่างไร (เป้าหมายข้อ 2)
- มี FreeRTOS task อ่านเซนเซอร์ตัวละหนึ่ง task แล้วส่งค่าเข้าคิวเดียว
- อ่านครบทั้งสี่ตัวทุกครั้งที่ timer ทำงาน
- lv_timer ตัวเดียวทุก 100 ms ใน LVGL context ตรวจเวลาถึงกำหนดของแต่ละตัว (DPS368 1000 ms, SHT4x 1000 ms, BMI270 200 ms, BMM350 120 ms) แล้วอ่านเฉพาะตัวที่ถึงรอบ ส่วนไมโครโฟนมี task ของตัวเอง
- แต่ละเซนเซอร์มี lv_timer ของตัวเอง
ดูเฉลย
คำตอบ: C. lv_timer ตัวเดียวทุก 100 ms ใน LVGL context ตรวจเวลาถึงกำหนดของแต่ละตัว (DPS368 1000 ms, SHT4x 1000 ms, BMI270 200 ms, BMM350 120 ms) แล้วอ่านเฉพาะตัวที่ถึงรอบ ส่วนไมโครโฟนมี task ของตัวเอง
sensorhub_poll_timer_cb() ถูกสร้างด้วย HUB_UI_POLL_MS = 100 และเรียก sensorhub_poll_dps/sht/bmi/bmm ที่เทียบ now_ms กับ next_*_ms ส่วนไมค์ใช้ pdm_probe_logger task เดิม แล้ว hub หยิบค่าล่าสุดผ่าน mic_presenter_get_latest_sample() README ของ episode บรรยายแบบ reader task และคิว ซึ่งไม่ตรงกับโค้ดที่ commit นี้
-
BMM350_SAMPLE_PERIOD_MS = 120 แต่ timer ของ hub ทำงานทุก 100 ms ในทางปฏิบัติ BMM350 ถูกอ่านทุกกี่ ms (เป้าหมายข้อ 2)
- 200 ms
- 100 ms
- 120 ms
- 240 ms
ดูเฉลย
คำตอบ: A. 200 ms
รอบ t = 100 ms ยังไม่ถึง next_bmm_ms (120) จึงข้าม มาถึงรอบ t = 200 ms จึงอ่านแล้วตั้ง next เป็น 320 ซึ่งจะได้อ่านอีกทีที่ t = 400 ms ช่วงเวลาจริงจึงถูกปัดขึ้นเป็นผลคูณของ 100 ms ผลต่อเนื่องคือ auto-calibration 140 ตัวอย่างใช้ราว 28 วินาที ไม่ใช่ 16.8 วินาทีอย่างใน EP04
-
อะไรเป็นสาเหตุหลักที่ทำให้จอกระตุกเมื่อรวมการอ่านเซนเซอร์หลายตัวไว้ใน LVGL timer และโค้ดลดปัญหาอย่างไร (เป้าหมายข้อ 2)
- ฟอนต์ภาษาไทยทำให้วาดช้า
- จอมีความละเอียดสูงเกินไป
- เพราะใช้ FreeRTOS
- การอ่าน I2C/I3C แต่ละครั้งบล็อก LVGL thread ระหว่างรอ bus โค้ดจึงกระจายการอ่านตามคาบเวลาของแต่ละตัว อ่านตัวที่เปลี่ยนช้าแค่วินาทีละครั้ง และย้ายไมโครโฟนที่ต้องรับ 16 kHz ไปไว้ใน task แยก
ดูเฉลย
คำตอบ: D. การอ่าน I2C/I3C แต่ละครั้งบล็อก LVGL thread ระหว่างรอ bus โค้ดจึงกระจายการอ่านตามคาบเวลาของแต่ละตัว อ่านตัวที่เปลี่ยนช้าแค่วินาทีละครั้ง และย้ายไมโครโฟนที่ต้องรับ 16 kHz ไปไว้ใน task แยก
ทุกอย่างใน sensorhub_poll_timer_cb() รันใน LVGL context ระหว่างที่ driver รอ bus การวาดจอต้องรอด้วย การอ่านทุกตัวทุก 100 ms จะกินเวลามากโดยไม่จำเป็น ความดันและความชื้นเปลี่ยนช้าจึงอ่านวินาทีละครั้งก็พอ ส่วนงานเสียงหนักและต่อเนื่องจึงอยู่ใน task ที่ขับด้วย interrupt
-
ถ้า SHT4x เริ่มต้นไม่สำเร็จ แดชบอร์ดจะเป็นอย่างไร (เป้าหมายข้อ 1)
- แดชบอร์ดไม่เปิดเลย
- sht_ready เป็น false การอ่าน SHT4x ถูกข้าม footer ขึ้น SHT:- ส่วนเซนเซอร์อื่นและไมโครโฟนทำงานต่อตามปกติ
- โค้ดลองอ่าน SHT4x ทุก 100 ms จนกว่าจะสำเร็จ
- ค่าอุณหภูมิจาก DPS368 ถูกใช้แทนความชื้น
ดูเฉลย
คำตอบ: B. sht_ready เป็น false การอ่าน SHT4x ถูกข้าม footer ขึ้น SHT:- ส่วนเซนเซอร์อื่นและไมโครโฟนทำงานต่อตามปกติ
sensorhub_presenter_start() init ทีละตัวและเก็บผลใน flag ของตัวเอง sensorhub_poll_sht() ออกทันทีถ้า sht_ready เป็น false และ footer แสดงสถานะ Y หรือ - ของทุกแหล่ง การแยกความล้มเหลวของแต่ละตัวทำให้ระบบรวมยังใช้งานได้
-
ข้อใดเป็นการตัดสินใจด้านการนำเสนอที่โค้ดของแดชบอร์ดนี้ทำจริง (เลือกทุกข้อที่ถูก) (เป้าหมายข้อ 3)
- แบ่งเป็นแท็บ Home (ภาพรวม) Env Motion Compass Audio และแสดงทีละหน้า
- footer บอกความพร้อมของทุกแหล่งข้อมูล (DPS/SHT/BMI/BMM/MIC)
- แสดงรูปคลื่นเสียงดิบ 16 kHz ในหน้า Audio
- เริ่ม calibrate เข็มทิศอัตโนมัติตั้งแต่เปิดเครื่อง พร้อมแสดงความคืบหน้า
- วาดทุกเซนเซอร์ใหม่ที่ 60 ครั้งต่อวินาที
ดูเฉลย
คำตอบ: A. แบ่งเป็นแท็บ Home (ภาพรวม) Env Motion Compass Audio และแสดงทีละหน้า · B. footer บอกความพร้อมของทุกแหล่งข้อมูล (DPS/SHT/BMI/BMM/MIC) · D. เริ่ม calibrate เข็มทิศอัตโนมัติตั้งแต่เปิดเครื่อง พร้อมแสดงความคืบหน้า
sensorhub_view_set_active_page() ซ่อนหน้าที่ไม่ได้เลือก sensorhub_update_footer() พิมพ์สถานะทุกแหล่ง และ presenter เรียก bmm350_reader_start_calibration() ตั้งแต่ start หน้า Audio แสดงระดับเสียงที่คำนวณแล้ว ไม่ใช่คลื่นดิบ และจังหวะวาดถูกกำหนดโดยคาบเวลาของแต่ละเซนเซอร์ เมื่อจะส่งข้อมูลขึ้นแพลตฟอร์มก็ใช้หลักเดียวกัน คือเลือกค่าสรุปที่มีความหมาย ไม่ใช่ข้อมูลดิบทุกตัวอย่าง
อ้างอิงบทเรียนนี้
ถ้านำบทเรียนนี้ไปสอน ทำสไลด์ หรือทำเอกสารต่อ ให้อ้างอิงด้วยข้อความนี้ ถ้าดัดแปลงเนื้อหา ให้เติม (ดัดแปลง)ต่อท้ายชื่อบทเรียน
"SensorHub: แดชบอร์ดรวมเซนเซอร์ทุกตัว (งานปิดชุด)" จาก TESA Open Knowledge โดยสมาคมสมองกลฝังตัวไทย (Thai Embedded Systems Association: TESA) https://github.com/tesaiot/tesa-qualification-program สัญญาอนุญาต CC BY-NC 4.0
ข้อความอ้างอิงภาษาอังกฤษ: "SensorHub: one dashboard for every sensor (series project)" from TESA Open Knowledge by the Thai Embedded Systems Association (TESA), https://github.com/tesaiot/tesa-qualification-program, licensed under CC BY-NC 4.0
บทเรียนนี้ดัดแปลงจากต้นฉบับด้านล่าง เมื่ออ้างอิงให้คงเครดิตต้นฉบับไว้ด้วย
https://github.com/tesaiot/developer-hub/blob/9a8e3ed1d813bfd67fabf6b7ac15c6ff9750b465/int_ep07_sensorhub_final · Code stays in the Developer Hub and is linked at pinned commits, never copied: the episodes, practice codes and main-branch examples are Apache-2.0; the master template and the OPTIGA client carry Infineon/Cypress EULAs.
TESA Open Knowledge · © 2026 สมาคมสมองกลฝังตัวไทย (TESA) · CC BY-NC 4.0
เนื้อหาเผยแพร่ภายใต้ CC BY-NC 4.0 นำไปใช้ต่อในงานที่ไม่ใช่เพื่อการค้าได้ โปรดอ้างอิงสมาคมสมองกลฝังตัวไทย (TESA) ทุกครั้ง · วิธีอ้างอิง TESA