ไมโครโฟน PDM สเตอริโอและ level meter
เป้าหมาย
หัวข้อที่มีชื่อว่า “เป้าหมาย”- เก็บสัญญาณจากไมโครโฟน PDM สเตอริโอ และคำนวณระดับเสียงซ้าย/ขวา
- แสดงระดับเสียงเป็น level meter และอธิบายว่าคำนวณแบบ peak หรือ RMS
- ทดสอบด้วยเสียงจากซ้ายและขวา แล้วยืนยันว่าช่องสัญญาณไม่สลับกัน
PDM vs PCM: ทำไมไมค์ MEMS ถึงส่ง PDM
หัวข้อที่มีชื่อว่า “PDM vs PCM: ทำไมไมค์ MEMS ถึงส่ง PDM”PDM (Pulse Density Modulation) คือสตรีม 1 บิตความเร็วสูง (1–3 MHz) ที่ ความหนาแน่นของ pulse แทนขนาดสัญญาณ
ต่างจาก PCM ที่แต่ละตัวอย่างเป็นตัวเลขหลายบิต (16/24-bit) ที่อัตราต่ำกว่ามาก (8–48 kHz) ไมค์ MEMS ขนาดเล็กส่ง PDM
ออกมาได้ตรง ๆ เพราะวงจรภายในเรียบง่ายกว่า ชิป PSoC Edge มี PDM/PCM converter แปลง PDM เป็น PCM ให้ในฮาร์ดแวร์
(lowpass + decimate) ก่อนส่งเข้า FIFO ให้ CPU อ่าน — episode นี้ตั้งค่าไว้ที่ 16 kHz, เฟรมละ 160 ตัวอย่างต่อช่อง
(PDM_MIC_FRAME_SAMPLES_PER_CHANNEL = 160) ซึ่งพอดี 10 ms ต่อเฟรมที่ 16 kHz
การจับสัญญาณจริงคือ interrupt อ่าน FIFO + double-buffer ซอฟต์แวร์ ไม่ใช่ DMA ตามที่ README ต้นทางอธิบาย
หัวข้อที่มีชื่อว่า “การจับสัญญาณจริงคือ interrupt อ่าน FIFO + double-buffer ซอฟต์แวร์ ไม่ใช่ DMA ตามที่ README ต้นทางอธิบาย”README ต้นทางบอกว่า “DMA-driven — CPU ไม่ต้องยุ่ง, hardware เขียนลง circular buffer” และ “ผูก DMA channel → IRQ
handler” แต่โค้ดจริงที่ commit 9a8e3ed ไม่ใช้ DMA เลย — ใช้ interrupt ของแต่ละช่อง (ซ้าย = channel 2, ขวา =
channel 3) ที่ยิงเมื่อ FIFO ถึง trigger level (PDM_RX_FIFO_TRIG_LEVEL = ครึ่งหนึ่งของขนาด FIFO) แล้ว
process_channel_irq() อ่านค่าออกจาก FIFO ทีละตัวอย่างด้วย Cy_PDM_PCM_Channel_ReadFifo() ใส่ลง buffer ที่กำลัง
เขียนอยู่ (buffer0/buffer1 สลับกันแบบ ping-pong ที่ซอฟต์แวร์จัดการเอง ไม่ใช่ DMA descriptor) เมื่อครบ 160
ตัวอย่างทั้งสองช่อง (PDM_READY_BOTH) จะส่ง semaphore ปลุก task ที่รออยู่ให้ไปคำนวณระดับเสียงต่อ — CPU จึงต้อง
“ยุ่ง” กับทุกตัวอย่างจริง ๆ ผ่าน interrupt ไม่ใช่แค่รอ DMA เสร็จ
ค่าเฉลี่ยที่คำนวณคือ mean of |x| ไม่ใช่ RMS แม้ทำหน้าที่คล้ายกัน
หัวข้อที่มีชื่อว่า “ค่าเฉลี่ยที่คำนวณคือ mean of |x| ไม่ใช่ RMS แม้ทำหน้าที่คล้ายกัน”compute_level() คำนวณ peak_abs (ค่าสูงสุดของ |sample|) และ avg_abs = ผลรวม |sample| หารด้วยจำนวนตัวอย่าง —
เป็นค่าเฉลี่ยของค่าสัมบูรณ์ ไม่มีการยกกำลังสองหรือถอดรากที่สองเลย จึงไม่ใช่ RMS (root-mean-square) แม้จะขึ้น
ลงตามความดังคล้ายกันและคำนวณเบากว่า (ไม่มีการคูณ) แต่ให้ค่าต่ำกว่า RMS ของสัญญาณเดียวกันเสมอ (คลื่นไซน์บริสุทธิ์
mean|x| ≈ 0.9 เท่าของ RMS)
เปอร์เซ็นต์ที่ขึ้นจอไม่ได้มาจาก peak/32767 ตรง ๆ แต่ map ผ่าน floor/ceiling ที่ปรับให้เหมาะกับเสียงพูดในห้องเรียน
หัวข้อที่มีชื่อว่า “เปอร์เซ็นต์ที่ขึ้นจอไม่ได้มาจาก peak/32767 ตรง ๆ แต่ map ผ่าน floor/ceiling ที่ปรับให้เหมาะกับเสียงพูดในห้องเรียน”to_ui_pct() ไม่ได้หาร avg_abs ด้วย INT16_MAX (32767) ตรง ๆ ตามที่ README ต้นทางอธิบายไว้ (และสูตรนั้นในอันที่
จริงก็ใช้ peak ไม่ใช่ avg) — โค้ดจริง map avg_abs แบบ clamp เชิงเส้นระหว่าง PDM_UI_FLOOR_ABS = 80 (ให้ 0%)
กับ PDM_UI_CEIL_ABS = 8000 (ให้ 100%) คอมเมนต์ในซอร์สระบุเหตุผลตรง ๆ ว่า “Tuned for classroom speech level so
UI% doesn’t saturate too early” — เสียงพูดปกติในห้องเรียนมีขนาดเล็กกว่าค่า full-scale ของ int16 มาก ถ้าหารด้วย
32767 ตรง ๆ แถบจะขึ้นแค่ไม่กี่ % เสมอ ต้อง “บีบ” ช่วงที่ใช้งานจริงให้เต็มแถบ
balance meter ถูกทำไว้แล้วจริง ไม่ใช่แค่หัวข้อ “ลองแก้” ตามที่ README ต้นทางแนะนำ
หัวข้อที่มีชื่อว่า “balance meter ถูกทำไว้แล้วจริง ไม่ใช่แค่หัวข้อ “ลองแก้” ตามที่ README ต้นทางแนะนำ”README ต้นทางแนะนำในหัวข้อ Experiment Ideas ว่า “Balance meter — แสดง (L-R)/(L+R) เป็นเข็ม bar กลางจอ” ราวกับเป็น
สิ่งที่ยังไม่มี แต่โค้ดจริงคำนวณ balance_lr = (L_avg - R_avg) * 100 / (L_avg + R_avg) ไว้แล้วใน
pdm_probe_logger.c และ view แสดงตัวอักษร “L” เมื่อ balance > 3 หรือ “R” เมื่อ < -3 ฟีเจอร์นี้จึงพร้อมใช้ตั้งแต่
build แรก ไม่ต้องเขียนเพิ่ม
UI ใช้ lv_timer poll แบบ “sample ล่าสุดชนะ” ที่ 50 ms ไม่ใช่ lv_async_call ที่ 50 Hz
หัวข้อที่มีชื่อว่า “UI ใช้ lv_timer poll แบบ “sample ล่าสุดชนะ” ที่ 50 ms ไม่ใช่ lv_async_call ที่ 50 Hz”เหมือน pattern ที่พบซ้ำในบทเรียน 2.5 (WiFi scan): mic_presenter.c ไม่ใช้ lv_async_call() ตามที่ README ต้นทาง
อธิบาย (“lv_async_call ในจังหวะ 50 Hz”) แต่สร้าง lv_timer ที่คาบ 50 ms (เท่ากับ 20 ครั้ง/วินาที ไม่ใช่ 50
ครั้ง/วินาทีตามที่ระบุ) มาอ่าน sample ล่าสุดที่ถูกเขียนไว้ภายใต้ taskENTER_CRITICAL()/EXIT ผู้ผลิต (logger
task) ส่งค่าใหม่ทุก 10 ms แต่ policy คือ “sample ล่าสุดชนะ” (เขียนทับของเก่า) — เสียงกระแทกสั้น ๆ ที่เกิดและหายไป
ภายในกรอบ 10 ms หนึ่งเฟรมอาจไม่มีวันถูก UI เห็นเลย ถ้า timer 50 ms มาอ่านหลังจากเฟรมนั้นถูกเขียนทับไปแล้ว
ตัวอย่างสมบูรณ์
หัวข้อที่มีชื่อว่า “ตัวอย่างสมบูรณ์”โค้ดของ episode นี้อยู่ใน Developer Hub (อ้างอิงที่ commit 9a8e3ed) — อ่าน Why ของ README ต้นทาง เพื่อเข้าใจ PDM/PCM แต่ โค้ดตัวอย่างด้านล่างคัดลอกจากไฟล์จริง (Apache-2.0, tesaiot/developer-hub, commit เดียวกัน) เพราะกลไกจับสัญญาณและสูตรคำนวณต่างจากที่ README ต้นทางอธิบาย
app_audio/pdm/pdm_probe_logger.c — mean-abs ไม่ใช่ RMS และเปอร์เซ็นต์ที่ clamp floor/ceiling:
/* Tuned for classroom speech level so UI% doesn't saturate too early. */#define PDM_UI_FLOOR_ABS              (80U)#define PDM_UI_CEIL_ABS               (8000U)
static uint32_t to_ui_pct(uint32_t avg_abs){    if (avg_abs <= PDM_UI_FLOOR_ABS) { return 0U; }    if (avg_abs >= PDM_UI_CEIL_ABS)  { return 100U; }    return ((avg_abs - PDM_UI_FLOOR_ABS) * 100U) / (PDM_UI_CEIL_ABS - PDM_UI_FLOOR_ABS);}
app_audio/pdm/pdm_mic.c — จับสัญญาณด้วย interrupt อ่าน FIFO ไม่ใช่ DMA:
static void process_channel_irq(pdm_channel_state_t *state, uint8_t channel_index, uint8_t ready_bit){ /* ... */ for (uint32_t index = 0U; index < PDM_RX_FIFO_TRIG_LEVEL; index++) { int16_t sample = (int16_t)Cy_PDM_PCM_Channel_ReadFifo(CYBSP_PDM_HW, channel_index); /* เขียนลง state->active[out_idx++] จนครบเฟรม แล้วสลับ active/full */ } Cy_PDM_PCM_Channel_ClearInterrupt(CYBSP_PDM_HW, channel_index, CY_PDM_PCM_INTR_RX_TRIGGER);}app_ui/mic/mic_presenter.c — poll ทุก 50 ms แบบ latest-sample-wins:
static void mic_presenter_ui_timer_cb(lv_timer_t *timer){    mic_presenter_sample_t local = {0};    bool has_sample = false;
    taskENTER_CRITICAL();    has_sample = s_has_sample;    if (has_sample) { local = s_latest_sample; }    taskEXIT_CRITICAL();
if (has_sample && s_view_ready) { mic_view_apply(&local); }}main_example.cเรียกmic_presenter_start()ก่อนpdm_probe_logger_start()ตรงตามที่ README ต้นทางอธิบาย (สร้าง consumer ก่อน producer)- ดูโฟลเดอร์เต็มที่
int_ep06_digital_mic_probe/
จุดที่มักพลาด
หัวข้อที่มีชื่อว่า “จุดที่มักพลาด”- คิดว่าใช้ DMA ตามที่ README ต้นทางอธิบาย — โค้ดจริงใช้ interrupt อ่าน FIFO ทีละตัวอย่างพร้อม double-buffer ที่ซอฟต์แวร์จัดการเอง ให้ยึดโค้ดจริงเมื่ออธิบายกลไกจับสัญญาณ
- เข้าใจว่า avg ที่คำนวณคือ RMS — เป็นแค่ค่าเฉลี่ยของค่าสัมบูรณ์ (mean|x|) ไม่มีการยกกำลังสอง ให้ค่าต่ำกว่า RMS เสมอสำหรับสัญญาณเดียวกัน
- คิดว่า UI % มาจาก
avg*100/32767ตรง ๆ — จริงถูก clamp ผ่านช่วง 80–8000 ที่ปรับให้เหมาะกับเสียงพูดเบา ๆ ใน ห้องเรียน ค่าที่เบากว่า 80 ขึ้น 0% เสมอ และค่าที่แรงกว่า 8000 ขึ้น 100% เสมอ - คิดว่า UI จะจับเสียงกระแทกสั้น ๆ ได้ทุกครั้ง — policy “sample ล่าสุดชนะ” ที่ UI timer 50 ms อาจพลาดเฟรม 10 ms ที่มีเสียงกระแทกไปเลยถ้าถูกเฟรมถัดไปเขียนทับก่อน UI มาอ่าน
build และ flash
หัวข้อที่มีชื่อว่า “build และ flash”# ในโฟลเดอร์ master template (ดูบทเรียน 1.1)# 1) ลบไฟล์ของ episode เก่าใน proj_cm55/apps/# 2) คัดลอกไฟล์ทั้งหมดของ episode นี้ลงใน proj_cm55/apps/make buildmake program # flash ผ่าน KitProg3หรือเปิด ตัวอย่างนี้บน Developer Hub แล้ว flash เฟิร์มแวร์สำเร็จรูป
ดูของจริงก่อน
หัวข้อที่มีชื่อว่า “ดูของจริงก่อน”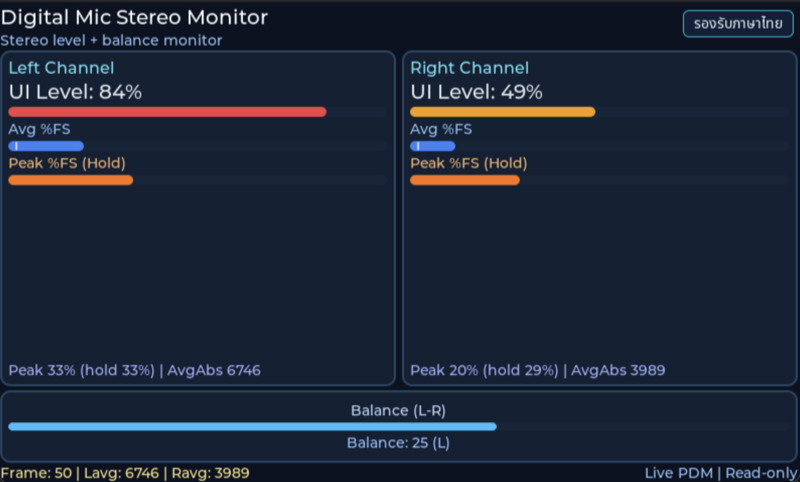
ก่อนอ่านโค้ด ให้ทายว่าหน้าจอนี้มี object อะไรบ้าง และอะไรเปลี่ยนเมื่อผู้ใช้แตะหรือเมื่อค่าเซนเซอร์เปลี่ยน
- ทาย ก่อนแก้: เลือกค่าหนึ่งค่าที่ README ของตัวอย่างอธิบายไว้ในส่วน How แล้วเขียนว่าจะเห็นอะไรเปลี่ยนบนจอหรือใน log
- แก้และรัน build + flash แล้วเทียบกับที่ทายไว้ ถ้าไม่ตรง ให้หาว่าเข้าใจส่วนไหนผิด
- ทำเพิ่ม ต่อยอดหนึ่งอย่างที่ตัวอย่างยังไม่มี แล้วเก็บภาพหรือวิดีโอไว้ใน portfolio
เช็กความเข้าใจ
หัวข้อที่มีชื่อว่า “เช็กความเข้าใจ”- PDM ต่างจาก PCM อย่างไร
- RMS กับ peak ให้ภาพระดับเสียงต่างกันอย่างไร
- ทดสอบอย่างไรว่าช่องซ้ายและขวาไม่สลับกัน
คำตอบอยู่ใน README ของตัวอย่างและในโค้ด ถ้าตอบข้อใดไม่ได้ ให้กลับไปอ่านส่วน Why / What / How อีกครั้ง
แหล่งอ้างอิง
หัวข้อที่มีชื่อว่า “แหล่งอ้างอิง”- README ของ episode · โฟลเดอร์โค้ด · commit
9a8e3ed - เปิดตัวอย่างนี้บน Developer Hub
- โค้ดเป็นของ Developer Hub และอ้างอิงด้วยลิงก์ ไม่ได้คัดลอกเข้าคลังนี้
คำถามทบทวน
ลองตอบเองก่อน แล้วค่อยเปิดดูเฉลย
-
pdm_probe_logger_task รู้ได้อย่างไรว่ามีเสียงเฟรมใหม่ให้คำนวณ (เป้าหมายข้อ 1)
- poll FIFO ของ PDM ทุก 1 ms
- ISR ของแต่ละช่องอ่าน FIFO ครั้งละ 32 ตัวอย่างเติม buffer ที่กำลังเขียน เมื่อครบ 160 ตัวอย่าง (10 ms ที่ 16 kHz) ทั้งซ้ายและขวา จะสลับ ping-pong buffer แล้ว set semaphore ที่ task รออยู่
- LVGL timer เรียก task ทุก 50 ms
- DMA เขียนค่าตรงเข้า label บนจอ
ดูเฉลย
คำตอบ: B. ISR ของแต่ละช่องอ่าน FIFO ครั้งละ 32 ตัวอย่างเติม buffer ที่กำลังเขียน เมื่อครบ 160 ตัวอย่าง (10 ms ที่ 16 kHz) ทั้งซ้ายและขวา จะสลับ ping-pong buffer แล้ว set semaphore ที่ task รออยู่
process_channel_irq() อ่าน FIFO เมื่อถึง trigger level (32) นับ block_count จนครบ PDM_INTERRUPTS_PER_FRAME แล้วสลับ active/full buffer เมื่อทั้งสองช่องพร้อม (PDM_READY_BOTH) จึงเรียก cy_rtos_semaphore_set() ฝั่ง pdm_mic_get_frame() บล็อกรอ semaphore นั้น CPU จึงคำนวณเป็นก้อน 10 ms แทนการอ่านทีละตัวอย่าง (README ของ episode พูดถึง DMA แต่โค้ดที่ commit นี้ใช้ interrupt อ่าน FIFO)
-
แถบ “UI Level” ของแต่ละช่องคำนวณจากอะไร (เป้าหมายข้อ 2)
- ค่า RMS ของเฟรม
- ค่า peak ของเฟรม
- ค่าเฉลี่ยของค่าสัมบูรณ์ (mean |x|) ของเฟรม 10 ms แล้วแมปช่วง 80–8000 เป็น 0–100%
- จำนวนตัวอย่างที่ไม่เป็นศูนย์
ดูเฉลย
คำตอบ: C. ค่าเฉลี่ยของค่าสัมบูรณ์ (mean |x|) ของเฟรม 10 ms แล้วแมปช่วง 80–8000 เป็น 0–100%
compute_level() คำนวณทั้ง peak_abs และ avg_abs = ผลรวม |x| หารจำนวนตัวอย่าง ไม่มีการยกกำลังสองจึงไม่ใช่ RMS แล้ว to_ui_pct() แมป avg_abs จาก PDM_UI_FLOOR_ABS (80) ถึง PDM_UI_CEIL_ABS (8000) mean |x| ขึ้นลงตามความดังเหมือน RMS และคำนวณเบากว่า แต่ได้ค่าต่ำกว่า RMS สำหรับสัญญาณเดียวกัน (คลื่น sine ได้ราว 0.9 เท่าของ RMS)
-
ตบมือหนึ่งครั้งใกล้ไมโครโฟน แถบ Peak (Hold) จะมีพฤติกรรมอย่างไร (เป้าหมายข้อ 2)
- กระโดดขึ้นทันที ค้างไว้ราว 1.5 วินาที แล้วค่อยลดลง 2% ทุก 100 ms ส่วนแถบค่าเฉลี่ยตกลงเร็วกว่ามาก
- ขึ้นช้า ๆ ตามค่าเฉลี่ย
- ขึ้นแล้วค้างจนกว่าจะรีเซ็ตบอร์ด
- ไม่ขยับ เพราะ peak ถูกกรองออก
ดูเฉลย
คำตอบ: A. กระโดดขึ้นทันที ค้างไว้ราว 1.5 วินาที แล้วค่อยลดลง 2% ทุก 100 ms ส่วนแถบค่าเฉลี่ยตกลงเร็วกว่ามาก
update_peak_hold() รับค่าใหม่ถ้าสูงกว่า hold ค้างไว้ MIC_PEAK_HOLD_MS = 1500 ms แล้วลด MIC_PEAK_DECAY_STEP_PCT = 2% ทุก MIC_PEAK_DECAY_INTERVAL_MS = 100 ms peak บอกว่าสัญญาณเข้าใกล้ขีดจำกัด (clipping) หรือยัง ส่วนค่าเฉลี่ยบอกความดังโดยรวม จึงแสดงคู่กัน
-
logger ส่งค่าทุก 10 ms แต่ UI timer อ่านทุก 50 ms แบบ latest-sample-wins เสียงกระแทกที่สั้นกว่า 10 ms อาจไม่ขึ้นบนแถบ peak เพราะอะไร (เป้าหมายข้อ 2)
- เพราะไมโครโฟน PDM ตอบสนองช้ากว่า 10 ms
- เพราะ LVGL วาดไม่ทัน
- เพราะ ISR ทิ้งเฟรมที่ดังเกินไป
- เพราะเฟรมที่มีเสียงกระแทกอาจถูกเฟรมถัดไปเขียนทับก่อน UI มาอ่าน UI เห็นราว 1 ใน 5 เฟรม ถ้าต้องจับ peak ทุกครั้งต้องสะสมค่าสูงสุดไว้ฝั่ง producer ระหว่างรอบที่ UI อ่าน
ดูเฉลย
คำตอบ: D. เพราะเฟรมที่มีเสียงกระแทกอาจถูกเฟรมถัดไปเขียนทับก่อน UI มาอ่าน UI เห็นราว 1 ใน 5 เฟรม ถ้าต้องจับ peak ทุกครั้งต้องสะสมค่าสูงสุดไว้ฝั่ง producer ระหว่างรอบที่ UI อ่าน
mic_presenter_publish_sample() เขียน s_latest_sample ทับทุกครั้ง ส่วน mic_presenter_ui_timer_cb() อ่านทุก MIC_UI_TIMER_PERIOD_MS = 50 ms นโยบายนี้ทำให้ UI ไม่บล็อกและไม่มีคิวค้าง แต่แลกกับการพลาดเหตุการณ์ที่สั้นมาก ต้องเลือกให้เหมาะกับงาน
-
ดีดนิ้วใกล้ไมโครโฟนฝั่งซ้ายของบอร์ด ค่า Balance ควรเป็นอย่างไร และถ้าได้ผลตรงข้ามแปลว่าอะไร (เป้าหมายข้อ 3)
- Balance เป็นลบและขึ้น “R” เสมอ เพราะสูตรคือ R − L
- Balance เป็น 0 เพราะไมค์สองตัวอยู่ใกล้กัน
- Balance เป็นบวกและขึ้น “L” ถ้ากลับเป็น “R” แปลว่าการจับคู่ช่องกับไมโครโฟนสลับกัน ต้องตรวจว่าช่อง PDM ที่ตั้งเป็นซ้าย/ขวา (channel 2/3) ตรงกับไมค์ตัวจริงบนบอร์ด
- Balance ขึ้นกับความดังรวม ไม่ใช่ทิศ
ดูเฉลย
คำตอบ: C. Balance เป็นบวกและขึ้น “L” ถ้ากลับเป็น “R” แปลว่าการจับคู่ช่องกับไมโครโฟนสลับกัน ต้องตรวจว่าช่อง PDM ที่ตั้งเป็นซ้าย/ขวา (channel 2/3) ตรงกับไมค์ตัวจริงบนบอร์ด
balance_lr = (L_avg − R_avg) × 100 / (L_avg + R_avg) และ view ขึ้น L เมื่อ > 3, R เมื่อ < −3 การทดสอบที่ดีควรทำทั้งสองฝั่งสลับกันหลายครั้งในห้องเงียบ เพราะไมค์ทั้งสองอยู่ใกล้กัน ความต่างอาจไม่มากถ้าแหล่งเสียงอยู่ไกล
อ้างอิงบทเรียนนี้
ถ้านำบทเรียนนี้ไปสอน ทำสไลด์ หรือทำเอกสารต่อ ให้อ้างอิงด้วยข้อความนี้ ถ้าดัดแปลงเนื้อหา ให้เติม (ดัดแปลง)ต่อท้ายชื่อบทเรียน
"ไมโครโฟน PDM สเตอริโอและ level meter" จาก TESA Open Knowledge โดยสมาคมสมองกลฝังตัวไทย (Thai Embedded Systems Association: TESA) https://github.com/tesaiot/tesa-qualification-program สัญญาอนุญาต CC BY-NC 4.0
ข้อความอ้างอิงภาษาอังกฤษ: "Stereo PDM microphone and a level meter" from TESA Open Knowledge by the Thai Embedded Systems Association (TESA), https://github.com/tesaiot/tesa-qualification-program, licensed under CC BY-NC 4.0
บทเรียนนี้ดัดแปลงจากต้นฉบับด้านล่าง เมื่ออ้างอิงให้คงเครดิตต้นฉบับไว้ด้วย
https://github.com/tesaiot/developer-hub/blob/9a8e3ed1d813bfd67fabf6b7ac15c6ff9750b465/int_ep06_digital_mic_probe · Code stays in the Developer Hub and is linked at pinned commits, never copied: the episodes, practice codes and main-branch examples are Apache-2.0; the master template and the OPTIGA client carry Infineon/Cypress EULAs.
TESA Open Knowledge · © 2026 สมาคมสมองกลฝังตัวไทย (TESA) · CC BY-NC 4.0
เนื้อหาเผยแพร่ภายใต้ CC BY-NC 4.0 นำไปใช้ต่อในงานที่ไม่ใช่เพื่อการค้าได้ โปรดอ้างอิงสมาคมสมองกลฝังตัวไทย (TESA) ทุกครั้ง · วิธีอ้างอิง TESA