gyro ฟิลเตอร์ complementary และโค้ดเครื่องวัดระดับ
โมดูล 3 — แสดงผลเซนเซอร์บน HMI · สไลด์: slides.md · ภาพรวมโมดูล · หน้าหลักสูตร
เห็นว่า gyro กับ accelerometer เสียคนละแบบ (drift กับการกระตุก) ฟิลเตอร์ complementary และ dsp.EMA เข้ามาช่วยตรงไหน แล้วแกะโค้ดเครื่องวัดระดับทีละท่า ตั้งแต่อุ่นเครื่องเซนเซอร์จนถึงปุ่มตั้งศูนย์
เป้าหมาย
หัวข้อที่มีชื่อว่า “เป้าหมาย”เมื่อจบบทเรียนนี้ คุณจะ:
- คำนวณมุมที่ไหลจาก bias ของ gyro ได้ (เช่น 0.05 deg/s นาน 60 วินาที ได้ 3°) และอธิบายว่าฟิลเตอร์ complementary ฟัง gyro ในช่วงสั้นและฟัง accelerometer ในช่วงยาวอย่างไร
- คำนวณ time constant จากค่าในลูปได้ทั้งของ dsp.EMA (τ ≈ Ts/α: 0.2 s กับ α 0.2 ได้ราว 1 s) และของ complementary (τ = aΔt/(1−a): a 0.98 ได้ 9.8 s) และบอกได้ว่า alpha สูงในสองสูตรนี้ให้ผลตรงข้ามกัน
- อธิบายเหตุผลของท่าในโค้ดเครื่องวัดระดับได้: ไม่เรียก sensors.init() แต่อุ่นเครื่องใน try/except, ตั้ง ui.Bar เป็น min=-90 max=90, กรองก่อนแล้วค่อยหักค่าศูนย์ และเรียก ui.poll() ทุกรอบ
- รัน 05_madgwick_and_pedometer.py แล้วชี้ได้ว่าต้องแปลงหน่วยอะไรก่อนป้อน dsp.Madgwick และ dsp.Pedometer (gyro เป็น rad/s, ความเร่งเป็น g, fs เท่าอัตราของลูปจริง)
ก่อนเริ่ม
หัวข้อที่มีชื่อว่า “ก่อนเริ่ม”ต่อจากบทเรียน 3.1: ต้องจำได้ว่า dsp.tilt() คืน (roll, pitch) และหกแกนมาจาก motion() ครั้งเดียว
ทบทวน dsp.EMA จากบทเรียน 2.7–2.9 (ค่าใหม่มีน้ำหนัก α ที่เหลือคือความจำของค่าเก่า) เพราะวันนี้มันกลับมาเป็นตัวกรองของเครื่องวัดระดับ
เปิดไฟล์ฝึก s06_digital_level.py ของบทเรียน 3.3 ไว้ข้าง ๆ สไลด์ “แกะโค้ดจริง” ไล่ตามไฟล์นั้นทีละท่า
- อุปกรณ์: บอร์ด Eva Kit หรือ TESAIoT Dev Kit ที่ลงเฟิร์มแวร์ MicroPython ของ BENTO แล้ว หรือ BENTO Emulator ใน BENTO IDE
- เรียนมาก่อน: บทเรียน 3.1 — accelerometer กับมุมเอียง: roll และ pitch
gyro รู้แค่ว่าตอนนี้กำลังหมุนเร็วแค่ไหน ไม่รู้ว่าอยู่ที่กี่องศา โครงสร้างในชิปถูกขับให้สั่นในแนวหนึ่งตลอดเวลา พอชิปหมุน แรง Coriolis ผลักมวลที่กำลังสั่นให้เบนไปในแนวตั้งฉาก วงจรวัดการเบนนั้นแล้วแปลงเป็น deg/s จะได้มุมต้องบวกสะสม ω·Δt เอง และตรงนี้คือที่มาของปัญหา
สองเซนเซอร์เสียคนละแบบ accelerometer ถูกในระยะยาวแต่กระตุกในระยะสั้น เพราะมันวัดแรงทั้งหมด แยกไม่ได้ว่าอันไหนคือแรงโน้มถ่วง
อันไหนคือมือที่เขย่า พัดลม หรือการเคาะโต๊ะ gyro นิ่งและไวในระยะสั้นแต่ไหลในระยะยาว บน Eva Kit วางนิ่งแล้ว gz ยังอ่านได้ 0.03–0.05 deg/s
ถ้า bias เป็น 0.05 deg/s มุมที่บวกสะสมจะผิด 3° หลัง 60 วินาที และ 30° หลัง 600 วินาที ปรากฏการณ์นี้ชื่อ drift
ฟิลเตอร์ complementary เอาจุดแข็งของทั้งคู่มาต่อกัน: θ = a(θ + ωΔt) + (1−a)θ_accel ครึ่งแรกเป็น high-pass ต่อ gyro
ครึ่งหลังเป็น low-pass ต่อ accelerometer และสองครึ่งรวมกันได้หนึ่งพอดี เส้นแบ่งคือ τ = aΔt/(1−a) ซึ่งที่ a = 0.98, Δt = 0.2 s ได้ 9.8 s
แต่ชุดบทเรียนนี้ใช้ ครึ่งเดียว คือ dsp.tilt() (accelerometer ล้วน) ต่อด้วย dsp.EMA(alpha=0.2) ได้ τ ≈ Ts/α = 1.0 s
ได้เส้นนิ่งที่ไม่มี drift เลยเพราะไม่ได้อินทิเกรตอะไร แลกกับ lag ราวหนึ่งวินาที และอย่าเชื่อชื่อพารามิเตอร์: alpha สูงใน dsp.EMA
แปลว่าเชื่อค่าใหม่มาก (ไวขึ้น สั่นขึ้น) ส่วน a สูงใน complementary แปลว่าเชื่อค่าเดิมกับ gyro มาก (นิ่งขึ้น)
ตระกูล IMU มีสิบสี่ชื่อ: sensors.bmi270 ห้าชื่อ (temperature() กับ chip_id() ขึ้น OSError บน Eva Kit แต่ใช้ได้บน Dev Kit),
sensors.bmm350 ห้าชื่อที่ใช้ได้ทั้งสองบอร์ด และฝั่ง dsp อีกสี่ชื่อ ถ้าอยากได้ fusion เต็มรูปและ yaw มี dsp.Madgwick(beta=, fs=)
ซึ่งต้องป้อน gyro เป็น เรเดียนต่อวินาที (math.radians(gx)) และ fs ต้องเท่าอัตราของลูปจริง (ลูป 200 ms คือ fs=5.0 ไม่ใช่ค่าตั้งต้น 100)
ส่วน dsp.Pedometer มีค่าตั้งต้น threshold=1.5 เป็นหน่วย g ทั้งสองคลาสไม่มี .value() เข็มทิศมี bmm350.heading() ที่ใช้ atan2(x, y)
กับ dsp.compass() ที่ใช้ atan2(y, x) จึงคืนคนละมุม และ dsp.compass() ทิ้ง mz จึงยังไม่ชดเชยการเอียง
ตัวเลขขนาดสนามที่บอร์ดอ่านได้ (ราว 1532) ยังไม่มีข้อสรุปว่าตัวคงที่หรือป้ายหน่วย µT ผิด อย่าจดเป็นข้อเท็จจริง
ปุ่มตั้งศูนย์ มีเพราะวางราบแล้วแทบไม่มีทางได้ 0.0 เป๊ะ (โต๊ะไม่ราบจริง ชิปติดไม่ตรงเป๊ะ และมี zero-g offset จากโรงงาน) เราจำมุมตอนกดไว้แล้วลบออกทุกรอบ เช่นกดตอน 1.8° แล้วต่อจากนั้น 4.3° จะแสดงเป็น 2.5° โค้ดเครื่องวัดระดับเรียงเป็นหกท่า:
- อุ่นเครื่อง ไม่มี
sensors.init()ทั้งสองบอร์ด (Eva ปฏิเสธด้วยOSError· Dev Kit ไม่จำเป็น) อ่านmotion()ทิ้งหนึ่งครั้งในtry/exceptเพราะรอบแรกหลังรีเซ็ตบน Eva รอได้ถึง 16 วินาที - หน้าจอ
ui.Bar(..., min=-90, max=90)เพราะช่วงปริยาย 0–100 จะปัด −30 เป็น 0 จนแถบนิ่ง ·ui.Scaleแนวนอนคือไม้บรรทัด ไม่รับ.value()·ui.Spinboxต้องมีปุ่มเพิ่ม/ลดข้าง ๆ เพราะนิ้วแตะแล้วแค่เลือกหลัก - อ่านและแปลง
motion()แล้วdsp.tilt()ห่อด้วยtry/except OSErrorเพราะการอ่านพลาดเป็นเรื่องปกติ - กรองแล้วหักศูนย์
roll_f = ema_roll.update(roll)ก่อน แล้วค่อยroll_f - roll_zero - รับเหตุการณ์
ui.poll()ทุกรอบ เพราะเงียบราวสองวินาที widget จะถูกซ่อนทั้งหน้า แล้วเทียบev['handle']กับ.id()ที่เก็บไว้ ตอนกดตั้งศูนย์เก็บroll_fที่กรองแล้ว ไม่ใช่ค่าดิบ - แสดงผล
int(clamp90(...))ก่อนส่งให้แถบ แถบกับไฟขยับทุกรอบ (5 ครั้งต่อวินาที) ส่วน Seg7 เขียนใหม่ไม่เกินวินาทีละครั้ง
ตัวอย่างสมบูรณ์
หัวข้อที่มีชื่อว่า “ตัวอย่างสมบูรณ์”สองไฟล์นี้อยู่นอกเกณฑ์ผ่านของชุดบทเรียน แต่เป็นที่เดียวที่ได้ลองของตระกูล IMU ที่เหลือ
05_madgwick_and_pedometer.pyทำนายก่อนรัน: มีตัวนับก้าวสองตัว ตัวหนึ่งป้อนเป็น g อีกตัวใช้ค่าตั้งต้นแล้วป้อน m/s² ตรง ๆ ตัวไหนจะนับขึ้นเองทั้งที่บอร์ดวางนิ่ง · รัน แล้ววางบอร์ดนิ่ง ดูตัวสีส้ม · สำรวจ เทียบคอลัมน์ Madgwick กับdsp.tilt()ตอนวางนิ่งและตอนสะบัด และสังเกตว่า yaw มีแค่ฝั่ง Madgwick · ดัดแปลง ลบสามบรรทัดmath.radians()ชั่วคราว แล้วดูว่ามุมหมุนติ้วแค่ไหน (ไฟล์นี้ลูปทุก 100 ms จึงตั้งfs=10.0)04_compass_and_magnetometer.pyเทียบheading()กับdsp.compass()ซึ่งไม่เท่ากัน และนั่นถูกแล้ว กดปุ่มล้างค่าแล้วหมุนบอร์ดช้า ๆ ครบรอบ เพื่อดูสถานะการสอบเทียบ แล้วลองเอียงบอร์ดดูว่าทิศจากdsp.compass()เพี้ยนทันที
| ไฟล์ | ไฟล์นี้สอน |
|---|---|
| examples/04_compass_and_magnetometer.py | เข็มทิศบนบอร์ด และตัวเลขหนึ่งตัวที่ยังไม่มีใครตอบได้ |
| examples/05_madgwick_and_pedometer.py | สองคลาส IMU ที่เหลือใน dsp และหน่วยที่ดักไว้ทั้งคู่ |
สไลด์ของบทเรียนนี้อ้างถึงไฟล์ที่อยู่ในบทเรียนอื่นด้วย:
- m03-sensor-hmi/l03-digital-level-lab/practice/s06_digital_level.py — เครื่องวัดระดับดิจิทัลสองแกน (ฉบับฝึกเติมโค้ด)
- shared/lvgl_ports/sec3_sensor_viz/eva/ex10_scale_pitch.py
ภาพจอจาก BENTO Emulator ของตัวอย่างในบทนี้ (คลิกชื่อไฟล์เพื่อเปิดโค้ด)
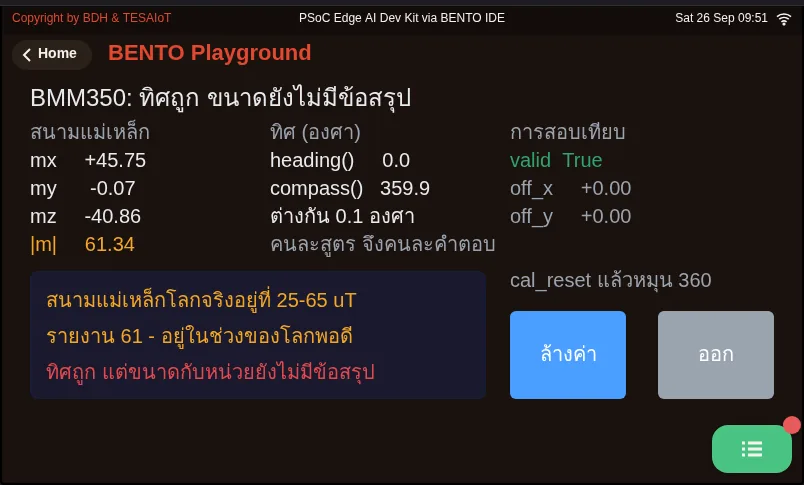
04_compass_and_magnetometer.py เข็มทิศบนบอร์ด และตัวเลขหนึ่งตัวที่ยังไม่มีใครตอบได้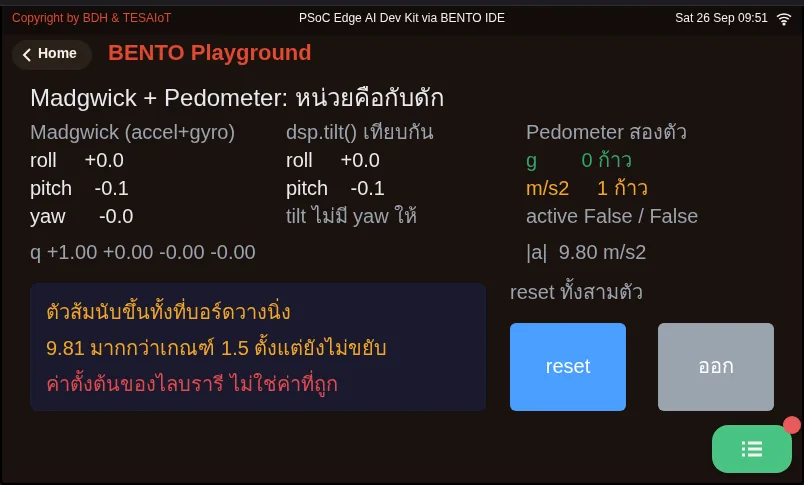
05_madgwick_and_pedometer.py สองคลาส IMU ที่เหลือใน dsp และหน่วยที่ดักไว้ทั้งคู่เช็กความเข้าใจ
หัวข้อที่มีชื่อว่า “เช็กความเข้าใจ”คำถามชุดเดียวกันอยู่ใน quiz.yaml สำหรับระบบที่ตรวจอัตโนมัติ
-
วางบอร์ดนิ่ง gyro อ่าน gz ได้ 0.05 deg/s (bias) ถ้าบวกสะสม ω·Δt เป็นมุมไปเรื่อย ๆ ผ่านไป 10 นาที มุมจะผิดไปราวเท่าไร (เลือกหนึ่งข้อ · เป้าหมายข้อ 1)
- ก) 30°
- ข) 3°
- ค) 0.05°
- ง) 0° เพราะบอร์ดไม่ได้หมุน
เฉลย
ก — 0.05 deg/s × 600 s = 30° ความผิดพลาดจิ๋วถูกบวกสะสมทุกรอบโดยไม่มีอะไรดึงกลับ นี่คือ drift และเป็นเหตุผลที่ต้องให้ accelerometer คอยดึงกลับในระยะยาว
-
ลูปหมุนทุก 200 ms และใช้ dsp.EMA(alpha=0.2) ค่าที่กรองแล้วจะตามการเอียงช้ากว่าค่าดิบราวเท่าไร (เลือกหนึ่งข้อ · เป้าหมายข้อ 2)
- ก) ราว 1 วินาที
- ข) ราว 0.04 วินาที
- ค) ราว 9.8 วินาที
- ง) ไม่มี lag เพราะ EMA ไม่ได้อินทิเกรตอะไร
เฉลย
ก — τ ≈ Ts/α = 0.2/0.2 = 1.0 วินาที ส่วน 9.8 วินาทีคือเส้นแบ่งของ complementary ที่ a = 0.98 การไม่อินทิเกรตทำให้ไม่มี drift แต่ยังมี lag
-
เพื่อนบอกว่า “ตั้ง alpha=0.98 แล้วเส้นจะนิ่งขึ้นเสมอ” ข้อใดถูก (เลือกหนึ่งข้อ · เป้าหมายข้อ 2)
- ก) จริงเฉพาะ complementary ที่ a สูงแปลว่าเชื่อค่าเดิมกับ gyro มาก ส่วน dsp.EMA ที่ alpha 0.98 แปลว่าเชื่อค่าใหม่มาก จึงไวและสั่นขึ้น
- ข) จริงทั้งสองสูตร เพราะชื่อพารามิเตอร์เหมือนกัน
- ค) ไม่จริงทั้งสองสูตร alpha สูงทำให้สั่นขึ้นเสมอ
- ง) alpha ไม่มีผลกับความนิ่ง มีผลแค่กับ drift
เฉลย
ก — ใน dsp.EMA ค่าใหม่มีน้ำหนัก α ส่วนใน complementary ค่าเดิมบวก gyro มีน้ำหนัก a ตัวเลขเดียวกันจึงให้ผลตรงข้ามกันสุดขั้ว ให้เปิดดูสมการ อย่าเชื่อชื่อพารามิเตอร์
-
ข้อใดคือเหตุผลที่ถูกต้องของโค้ดเครื่องวัดระดับ เลือกทุกข้อที่ถูก (เลือกได้หลายข้อ · เป้าหมายข้อ 3)
- ก) ต้องตั้ง ui.Bar เป็น min=-90, max=90 ไม่งั้นช่วงปริยาย 0–100 จะปัด −30 องศาเป็น 0 แล้วแถบนิ่งสนิททั้งที่โค้ดคำนวณถูก
- ข) ตอนกดตั้งศูนย์ต้องเก็บ roll_f ที่กรองแล้ว ไม่ใช่ roll ดิบที่อาจกำลังสั่นอยู่พอดี
- ค) ต้องเรียก sensors.init() ก่อน motion() บน Eva Kit ไม่งั้นอ่านค่าไม่ได้
- ง) เรียก ui.poll() เฉพาะรอบที่มีคนกดปุ่มก็พอ
เฉลย
ก, ข — บน Eva Kit sensors.init() ถูกปฏิเสธด้วย OSError และบน Dev Kit ก็ไม่จำเป็น ส่วน ui.poll() ต้องเรียกทุกรอบ เพราะฝั่ง CM55 ใช้มันเป็นสัญญาณว่าโปรแกรมยังมีชีวิต เงียบราวสองวินาที widget จะถูกซ่อนทั้งหน้า
-
จาก 05_madgwick_and_pedometer.py ข้อใดคือกับดักเรื่องหน่วยที่ต้องจัดการเอง เลือกทุกข้อที่ถูก (เลือกได้หลายข้อ · เป้าหมายข้อ 4)
- ก) Madgwick.update() ต้องการ gyro เป็นเรเดียนต่อวินาที แต่ motion() คืนองศาต่อวินาที จึงต้อง math.radians() เอง
- ข) Pedometer ค่าตั้งต้น threshold=1.5 เป็นหน่วย g ถ้าป้อน m/s² มันจะนับก้าวขึ้นเรื่อย ๆ ทั้งที่บอร์ดวางนิ่ง
- ค) fs ของ Madgwick ต้องเท่าอัตราของลูปจริง ลูป 200 ms คือ fs=5.0
- ง) Madgwick กับ Pedometer มี .value() ให้อ่านผลเหมือนตัวกรองหกตัวในบทเรียน 2.7–2.9
เฉลย
ก, ข, ค — ลืมแปลง gyro เท่ากับป้อนใหญ่เกินจริงราว 57 เท่า มุมหมุนติ้วโดยไม่มี error และ 9.81 m/s² ข้ามเกณฑ์ 1.5 ตั้งแต่ยังไม่ขยับ ทั้งสองคลาสไม่มี .value() ต้องเก็บค่าที่ .update() คืนมาเอง
บทเรียน 3.3 คือแล็บ: เติมช่องว่างหกจุดใน s06_digital_level.py ตามหกท่าที่เพิ่งแกะ แล้วตรวจกับ MVP checkpoint
ตอนทดสอบให้วางบอร์ดราบ กดตั้งศูนย์ แล้วเอียงช้า ๆ อย่าถือบอร์ดลอยกลางอากาศแล้วโบก เพราะความเร่งจากการเหวี่ยงจะปนกับแรงโน้มถ่วง
บทเรียนถัดไป: บทเรียน 3.3 — ลงมือทำ: เครื่องวัดระดับดิจิทัล
สะท้อนคิด
หัวข้อที่มีชื่อว่า “สะท้อนคิด”- เครื่องชั่งในครัวมีปุ่มแบบเดียวกับปุ่มตั้งศูนย์ ของรอบตัวคุณมีอะไรอีกที่ให้ผู้ใช้กำหนดจุดอ้างอิงเอง
- ถ้าต้องเปลี่ยนคาบลูปจาก 200 ms เป็น 50 ms คุณต้องกลับไปคิดตัวเลขไหนใหม่อีกบ้าง
คำถามทบทวน
ลองตอบเองก่อน แล้วค่อยเปิดดูเฉลย
-
วางบอร์ดนิ่ง gyro อ่าน gz ได้ 0.05 deg/s (bias) ถ้าบวกสะสม ω·Δt เป็นมุมไปเรื่อย ๆ ผ่านไป 10 นาที มุมจะผิดไปราวเท่าไร (เป้าหมายข้อ 1)
- 30°
- 3°
- 0.05°
- 0° เพราะบอร์ดไม่ได้หมุน
ดูเฉลย
คำตอบ: A. 30°
0.05 deg/s × 600 s = 30° ความผิดพลาดจิ๋วถูกบวกสะสมทุกรอบโดยไม่มีอะไรดึงกลับ นี่คือ drift และเป็นเหตุผลที่ต้องให้ accelerometer คอยดึงกลับในระยะยาว
-
ลูปหมุนทุก 200 ms และใช้ dsp.EMA(alpha=0.2) ค่าที่กรองแล้วจะตามการเอียงช้ากว่าค่าดิบราวเท่าไร (เป้าหมายข้อ 2)
- ราว 1 วินาที
- ราว 0.04 วินาที
- ราว 9.8 วินาที
- ไม่มี lag เพราะ EMA ไม่ได้อินทิเกรตอะไร
ดูเฉลย
คำตอบ: A. ราว 1 วินาที
τ ≈ Ts/α = 0.2/0.2 = 1.0 วินาที ส่วน 9.8 วินาทีคือเส้นแบ่งของ complementary ที่ a = 0.98 การไม่อินทิเกรตทำให้ไม่มี drift แต่ยังมี lag
-
เพื่อนบอกว่า "ตั้ง alpha=0.98 แล้วเส้นจะนิ่งขึ้นเสมอ" ข้อใดถูก (เป้าหมายข้อ 2)
- จริงเฉพาะ complementary ที่ a สูงแปลว่าเชื่อค่าเดิมกับ gyro มาก ส่วน dsp.EMA ที่ alpha 0.98 แปลว่าเชื่อค่าใหม่มาก จึงไวและสั่นขึ้น
- จริงทั้งสองสูตร เพราะชื่อพารามิเตอร์เหมือนกัน
- ไม่จริงทั้งสองสูตร alpha สูงทำให้สั่นขึ้นเสมอ
- alpha ไม่มีผลกับความนิ่ง มีผลแค่กับ drift
ดูเฉลย
คำตอบ: A. จริงเฉพาะ complementary ที่ a สูงแปลว่าเชื่อค่าเดิมกับ gyro มาก ส่วน dsp.EMA ที่ alpha 0.98 แปลว่าเชื่อค่าใหม่มาก จึงไวและสั่นขึ้น
ใน dsp.EMA ค่าใหม่มีน้ำหนัก α ส่วนใน complementary ค่าเดิมบวก gyro มีน้ำหนัก a ตัวเลขเดียวกันจึงให้ผลตรงข้ามกันสุดขั้ว ให้เปิดดูสมการ อย่าเชื่อชื่อพารามิเตอร์
-
ข้อใดคือเหตุผลที่ถูกต้องของโค้ดเครื่องวัดระดับ เลือกทุกข้อที่ถูก (เป้าหมายข้อ 3)
- ต้องตั้ง ui.Bar เป็น min=-90, max=90 ไม่งั้นช่วงปริยาย 0–100 จะปัด −30 องศาเป็น 0 แล้วแถบนิ่งสนิททั้งที่โค้ดคำนวณถูก
- ตอนกดตั้งศูนย์ต้องเก็บ roll_f ที่กรองแล้ว ไม่ใช่ roll ดิบที่อาจกำลังสั่นอยู่พอดี
- ต้องเรียก sensors.init() ก่อน motion() บน Eva Kit ไม่งั้นอ่านค่าไม่ได้
- เรียก ui.poll() เฉพาะรอบที่มีคนกดปุ่มก็พอ
ดูเฉลย
คำตอบ: A. ต้องตั้ง ui.Bar เป็น min=-90, max=90 ไม่งั้นช่วงปริยาย 0–100 จะปัด −30 องศาเป็น 0 แล้วแถบนิ่งสนิททั้งที่โค้ดคำนวณถูก · B. ตอนกดตั้งศูนย์ต้องเก็บ roll_f ที่กรองแล้ว ไม่ใช่ roll ดิบที่อาจกำลังสั่นอยู่พอดี
บน Eva Kit sensors.init() ถูกปฏิเสธด้วย OSError และบน Dev Kit ก็ไม่จำเป็น ส่วน ui.poll() ต้องเรียกทุกรอบ เพราะฝั่ง CM55 ใช้มันเป็นสัญญาณว่าโปรแกรมยังมีชีวิต เงียบราวสองวินาที widget จะถูกซ่อนทั้งหน้า
-
จาก 05_madgwick_and_pedometer.py ข้อใดคือกับดักเรื่องหน่วยที่ต้องจัดการเอง เลือกทุกข้อที่ถูก (เป้าหมายข้อ 4)
- Madgwick.update() ต้องการ gyro เป็นเรเดียนต่อวินาที แต่ motion() คืนองศาต่อวินาที จึงต้อง math.radians() เอง
- Pedometer ค่าตั้งต้น threshold=1.5 เป็นหน่วย g ถ้าป้อน m/s² มันจะนับก้าวขึ้นเรื่อย ๆ ทั้งที่บอร์ดวางนิ่ง
- fs ของ Madgwick ต้องเท่าอัตราของลูปจริง ลูป 200 ms คือ fs=5.0
- Madgwick กับ Pedometer มี .value() ให้อ่านผลเหมือนตัวกรองหกตัวในบทเรียน 2.7–2.9
ดูเฉลย
คำตอบ: A. Madgwick.update() ต้องการ gyro เป็นเรเดียนต่อวินาที แต่ motion() คืนองศาต่อวินาที จึงต้อง math.radians() เอง · B. Pedometer ค่าตั้งต้น threshold=1.5 เป็นหน่วย g ถ้าป้อน m/s² มันจะนับก้าวขึ้นเรื่อย ๆ ทั้งที่บอร์ดวางนิ่ง · C. fs ของ Madgwick ต้องเท่าอัตราของลูปจริง ลูป 200 ms คือ fs=5.0
ลืมแปลง gyro เท่ากับป้อนใหญ่เกินจริงราว 57 เท่า มุมหมุนติ้วโดยไม่มี error และ 9.81 m/s² ข้ามเกณฑ์ 1.5 ตั้งแต่ยังไม่ขยับ ทั้งสองคลาสไม่มี .value() ต้องเก็บค่าที่ .update() คืนมาเอง
อ้างอิงบทเรียนนี้
ถ้านำบทเรียนนี้ไปสอน ทำสไลด์ หรือทำเอกสารต่อ ให้อ้างอิงด้วยข้อความนี้ ถ้าดัดแปลงเนื้อหา ให้เติม (ดัดแปลง)ต่อท้ายชื่อบทเรียน
"gyro ฟิลเตอร์ complementary และโค้ดเครื่องวัดระดับ" จาก TESA Open Knowledge โดยสมาคมสมองกลฝังตัวไทย (Thai Embedded Systems Association: TESA) https://github.com/tesaiot/tesa-qualification-program สัญญาอนุญาต CC BY-NC 4.0
ข้อความอ้างอิงภาษาอังกฤษ: "Gyro, the complementary filter and the level code" from TESA Open Knowledge by the Thai Embedded Systems Association (TESA), https://github.com/tesaiot/tesa-qualification-program, licensed under CC BY-NC 4.0
ลิงก์บทเรียน: https://tesaiot.github.io/tesa-qualification-program/courses/aiot-micropython/m03-sensor-hmi/l02-gyro-fusion/
บทเรียนนี้ดัดแปลงจากต้นฉบับด้านล่าง เมื่ออ้างอิงให้คงเครดิตต้นฉบับไว้ด้วย
https://github.com/Advance-Innovation-Centre-AIC/embedded-systems-for-aiot-developer/blob/a80bbe88a34bcb9bb8d991f42f9252b77cdab079/session-06.html (slides 13–32)
TESA Open Knowledge · © 2026 สมาคมสมองกลฝังตัวไทย (TESA) · CC BY-NC 4.0
เนื้อหาเผยแพร่ภายใต้ CC BY-NC 4.0 นำไปใช้ต่อในงานที่ไม่ใช่เพื่อการค้าได้ โปรดอ้างอิงสมาคมสมองกลฝังตัวไทย (TESA) ทุกครั้ง · วิธีอ้างอิง TESA