เข็มทิศดิจิทัลจาก BMM350 บน I3C พร้อม calibration
เป้าหมาย
หัวข้อที่มีชื่อว่า “เป้าหมาย”- อ่านสนามแม่เหล็กจาก BMM350 บน I3C แล้วคำนวณทิศเป็นองศา
- ทำ hard-iron calibration และแสดงว่าทิศแม่นขึ้นหลังปรับ
- อธิบายว่าโลหะและกระแสไฟรอบบอร์ดรบกวนเข็มทิศอย่างไร
BMM350 คืออะไร และทำไมต้องใช้ I3C
หัวข้อที่มีชื่อว่า “BMM350 คืออะไร และทำไมต้องใช้ I3C”BMM350 เป็น magnetometer 3 แกนรุ่นล่าสุดของ Bosch (2023) noise ต่ำ (1.4 µT RMS) วัดได้ถึง ±2000 µT (ครอบคลุม
สนามแม่เหล็กโลกที่ ~25–65 µT สบาย ๆ) และเป็นตัวแรกในซีรีส์ที่ต่อผ่าน I3C แทน I2C — I3C เป็นบัสที่พัฒนาต่อจาก
I2C ให้เร็วกว่า มี dynamic addressing และ in-band interrupt (IBI) แต่ pin ทางไฟฟ้ายังคล้าย I2C มาก master
template เตรียม i3c_controller_init() ให้เหมือนที่เตรียม I2C bus ให้กับ DPS368/BMI270/SHT4x — episode นี้จึง
รับ CYBSP_I3C_CONTROLLER_HW และ &CYBSP_I3C_CONTROLLER_context มาใช้ตรง ๆ โดยไม่ต้อง init เอง
บั๊กของ vendor library ที่ทำให้จอค้าง — ต้อง patch ก่อน build
หัวข้อที่มีชื่อว่า “บั๊กของ vendor library ที่ทำให้จอค้าง — ต้อง patch ก่อน build”นี่คือจุดสำคัญที่สุดของ episode นี้: ไลบรารี BMM350_SensorAPI ของ Bosch (v1.10.0 ที่ vendored มาใน master
template) มีบั๊กที่รู้จักแล้วเมื่อใช้งานผ่าน I3C — ใน bmm350_init() มีการส่ง soft-reset ไปที่เซนเซอร์ ซึ่งทำให้
BMM350 รีเซ็ตกลับไปโหมด I2C (ค่า default จากโรงงาน) driver จึงพยายามคุยต่อผ่าน I3C กับเซนเซอร์ที่ตอนนี้ไม่ฟัง I3C
แล้ว ทำให้ bmm350_init() บล็อกรอ response ไม่มีวันจบ ผลคือ bmm350_presenter_start() ไม่ return, LVGL event loop
ไม่เคยเริ่ม และจอดำค้างตั้งแต่ boot อาการนี้สังเกตได้จาก serial log ที่หยุดอยู่แค่ [MASTER] I3C init OK โดย
ไม่มีบรรทัด [BMM350] INIT_OK ตามมาเลย ต้องรัน patch script (bmm350_fix.bash) หรือ comment บรรทัด soft-reset
ด้วย sed หนึ่งครั้งหลัง make getlibs ก่อน build — master template จงใจไม่ทำ patch อัตโนมัติผ่าน PREBUILD=
เพราะ Windows ไม่มี bash มาให้ในตัว และ prebuild แบบนี้ทำให้ build ไม่ deterministic (ถ้ามีคนสั่ง make getlibs
ใหม่หลัง patch แล้ว ไฟล์ patch จะถูกเขียนทับกลับไปเป็น pristine โดยไม่รู้ตัว)
calibration ต้องผ่านสองเงื่อนไข ไม่ใช่แค่รอเวลา
หัวข้อที่มีชื่อว่า “calibration ต้องผ่านสองเงื่อนไข ไม่ใช่แค่รอเวลา”bmm350_config.h กำหนด BMM350_CALIBRATION_SAMPLES = 140 ที่คาบ poll 120 ms (BMM350_SAMPLE_PERIOD_MS) รวม
เป็นเวลาประมาณ 16.8 วินาที (คอมเมนต์ในซอร์สระบุตัวเลขนี้ตรง ๆ ไม่ใช่ “15 วินาที” แบบกลม ๆ) แต่การนับตัวอย่างครบยัง
ไม่พอ — โค้ดยังเช็ค BMM350_CALIBRATION_MIN_SPAN_UT = 20.0f คือช่วง max−min ของทั้ง X และ Y ต้องกว้างอย่าง
น้อย 20 µT ด้วย ถ้าวางบอร์ดนิ่งไม่หมุนเลยตลอด 140 ตัวอย่าง ช่วงจะแคบกว่านี้มาก และ calibration จะค้างไม่จบ
ทั้งที่ครบจำนวนตัวอย่างแล้ว — เหตุผลคือถ้า span แคบ ค่ากึ่งกลางที่คำนวณได้ไม่มีความหมายในฐานะ hard-iron offset
โค้ดจริงทำ soft-iron scale อย่างง่ายด้วย ไม่ใช่แค่ hard-iron offset ตามที่ README ต้นทางบอก
หัวข้อที่มีชื่อว่า “โค้ดจริงทำ soft-iron scale อย่างง่ายด้วย ไม่ใช่แค่ hard-iron offset ตามที่ README ต้นทางบอก”README ต้นทางบอกว่า “Soft-iron calibration จะไม่ทำในตอนนี้ — ต้อง fit ellipsoid ซึ่งซับซ้อน” แต่คอมเมนต์ใน
bmm350_config.h เขียนไว้ตรง ๆ ว่า “Runtime heading calibration (hard-iron + simple soft-iron scale)” — โค้ด
จริงคำนวณทั้ง offset (จุดกึ่งกลาง) และ scale ต่อแกนจาก span เฉลี่ยของ X/Y เพื่อดึงวงรีให้กลมขึ้นแบบง่าย ๆ
(ไม่ใช่การ fit ellipsoid เต็มรูปแบบที่ซับซ้อนตามที่ README ต้นทางอ้างถึง แต่ก็ไม่ใช่ “ไม่ทำอะไรเลย” กับความบิดเบี้ยว
ของสเกลเช่นกัน)
ค่า calibration อยู่ใน RAM เท่านั้น หายเมื่อรีเซ็ตบอร์ด
หัวข้อที่มีชื่อว่า “ค่า calibration อยู่ใน RAM เท่านั้น หายเมื่อรีเซ็ตบอร์ด”state ของ calibration เป็นตัวแปร static เก็บใน RAM ไม่ได้เขียนลง NVM เหมือน WiFi profile (บทเรียน 2.6) —
bmm350_reader_init() เคลียร์ค่า calibration ทุกครั้งที่ถูกเรียก (คือทุกครั้งที่บอร์ด boot ใหม่) ผู้ใช้ต้องกด
Calibrate ใหม่ทุกครั้งหลัง reset ถ้าต้องการให้จำข้ามการ reboot ต้องเพิ่ม store แบบเดียวกับ WiFi profile เอง
heading คำนวณจาก X/Y เท่านั้น ไม่ชดเชยความเอียง
หัวข้อที่มีชื่อว่า “heading คำนวณจาก X/Y เท่านั้น ไม่ชดเชยความเอียง”atan2f(y, x) ของค่าที่ผ่าน hard-iron offset และ soft-iron scale แล้วให้มุม heading ตรง ๆ โดยไม่ใช้แกน Z หรือ
ข้อมูลความเอียงจาก accelerometer เลย — สนามแม่เหล็กโลกมีองค์ประกอบแนวดิ่งด้วย การเอียงบอร์ดจึงเปลี่ยนสัดส่วนที่
วัดได้บนแกน X/Y และทำให้ทิศคลาด แม้จะ calibrate ดีแล้วก็ตาม ต้องวางบอร์ดให้ราบขณะอ่านทิศ (การชดเชยความเอียง
tilt-compensated heading ต้องรวมข้อมูลจาก BMI270 บทเรียน 3.2 เข้ามาด้วย ซึ่งเป็นหัวข้อ “ลองแก้” ของ episode นี้)
ตัวอย่างสมบูรณ์
หัวข้อที่มีชื่อว่า “ตัวอย่างสมบูรณ์”โค้ดของ episode นี้อยู่ใน Developer Hub (อ้างอิงที่ commit 9a8e3ed) — อ่าน Why และหัวข้อ BMM350 Vendor Code Fix ของ README ต้นทาง ให้ครบก่อน build จริง แต่ โค้ดตัวอย่างด้านล่างคัดลอกจากไฟล์จริง (Apache-2.0, tesaiot/developer-hub, commit เดียวกัน)
app_sensor/bmm350/bmm350_config.h — ค่าคงที่ calibration ตัวจริง:
/* Runtime heading calibration (hard-iron + simple soft-iron scale) * At default 120 ms sample period and 140 samples = ~16.8 seconds. */#define BMM350_CALIBRATION_SAMPLES             (140U)#define BMM350_CALIBRATION_MIN_SPAN_UT         (20.0f)
/* Heading axis mapping for board orientation tuning. * Signs should be +1 or -1. */#define BMM350_HEADING_SWAP_XY                 (0U)#define BMM350_HEADING_X_SIGN                  (1)#define BMM350_HEADING_Y_SIGN                  (1)#define BMM350_HEADING_OFFSET_DEG              (0.0f)
app_ui/bmm350/bmm350_presenter.c — poll ด้วย lv_timer เดียวแบบเดียวกับ episode อื่นในโมดูลนี้ พร้อม overlay กันแตะจอระหว่าง calibrate:
void bmm350_presenter_start(I3C_CORE_Type *i3c_hw, cy_stc_i3c_context_t *i3c_context){    bmm350_view_create();    bmm350_view_set_calibrate_handler(bmm350_calibrate_requested_cb, NULL);
    cy_rslt_t init_rslt = bmm350_reader_init(i3c_hw, i3c_context);    if (CY_RSLT_SUCCESS != init_rslt)    {        bmm350_view_set_init_failed();        return;    }
    bmm350_view_set_ready();    bmm350_update_calibration_ui();
/* Periodic sensor polling runs in LVGL task context. */ (void)lv_timer_create(bmm350_poll_sensor_cb, BMM350_SAMPLE_PERIOD_MS, NULL);}main_example.cส่ง I3C handle เข้าbmm350_presenter_start()ตรงตามที่ README ต้นทางอธิบายapp_sensor/bmm350/bmm350_driver.cห่อ Bosch SensorAPI พร้อม inject I3C read/write callback ตรงตามที่ README ต้นทางอธิบาย — นี่คือไฟล์ vendor ที่ต้อง patch ก่อน build (ดูหัวข้อด้านบน)- ดูโฟลเดอร์เต็มที่
int_ep04_bmm350_compass/
จุดที่มักพลาด
หัวข้อที่มีชื่อว่า “จุดที่มักพลาด”- build/flash แล้วจอดำค้างตั้งแต่ boot — สาเหตุเกือบทุกครั้งคือลืม patch บั๊ก I3C soft-reset ของ
BMM350_SensorAPIให้เช็ค serial log ว่ามีบรรทัด[BMM350] INIT_OKตามหลัง[MASTER] I3C init OKหรือไม่ ถ้าไม่มีแปลว่าbmm350_init()ยังบล็อกอยู่ ต้องรัน patch script ก่อน - คิดว่า calibrate เสร็จเมื่อครบเวลา/จำนวนตัวอย่าง — ถ้าไม่หมุนบอร์ดให้ span ของ X และ Y กว้างพอ (≥20 µT) calibration จะไม่จบแม้ครบ 140 ตัวอย่างแล้ว ต้องหมุนบอร์ดครบทุกทิศจริง ๆ (figure-8)
- คิดว่า calibration ยังอยู่หลัง reset บอร์ด — ค่าอยู่ใน RAM เท่านั้น
bmm350_reader_init()เคลียร์ทุกครั้งที่ boot ต้อง calibrate ใหม่เสมอ - ลืมว่า heading ไม่ชดเชยความเอียง — ถ้าบอร์ดไม่ราบ ทิศที่อ่านได้จะคลาดแม้ calibrate ดีแล้ว
build และ flash
หัวข้อที่มีชื่อว่า “build และ flash”# ในโฟลเดอร์ master template (ดูบทเรียน 1.1)# 1) ลบไฟล์ของ episode เก่าใน proj_cm55/apps/# 2) คัดลอกไฟล์ทั้งหมดของ episode นี้ลงใน proj_cm55/apps/make buildmake program # flash ผ่าน KitProg3หรือเปิด ตัวอย่างนี้บน Developer Hub แล้ว flash เฟิร์มแวร์สำเร็จรูป
ดูของจริงก่อน
หัวข้อที่มีชื่อว่า “ดูของจริงก่อน”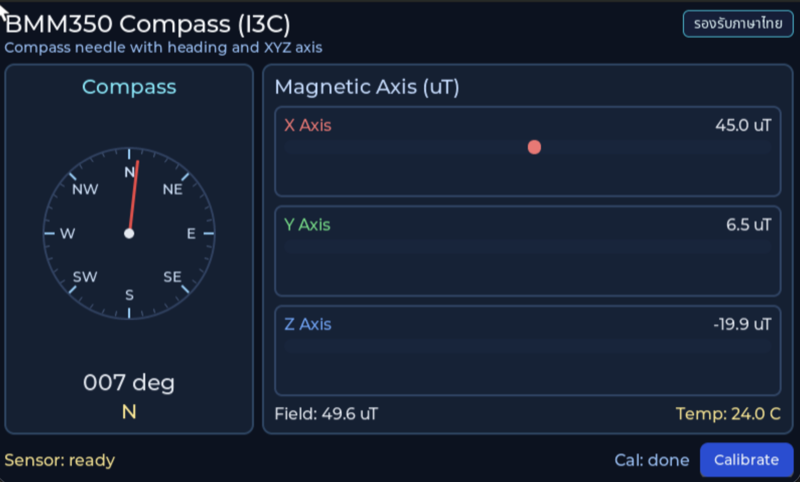
ก่อนอ่านโค้ด ให้ทายว่าหน้าจอนี้มี object อะไรบ้าง และอะไรเปลี่ยนเมื่อผู้ใช้แตะหรือเมื่อค่าเซนเซอร์เปลี่ยน
- ทาย ก่อนแก้: เลือกค่าหนึ่งค่าที่ README ของตัวอย่างอธิบายไว้ในส่วน How แล้วเขียนว่าจะเห็นอะไรเปลี่ยนบนจอหรือใน log
- แก้และรัน build + flash แล้วเทียบกับที่ทายไว้ ถ้าไม่ตรง ให้หาว่าเข้าใจส่วนไหนผิด
- ทำเพิ่ม ต่อยอดหนึ่งอย่างที่ตัวอย่างยังไม่มี แล้วเก็บภาพหรือวิดีโอไว้ใน portfolio
เช็กความเข้าใจ
หัวข้อที่มีชื่อว่า “เช็กความเข้าใจ”- hard-iron error คืออะไร และแก้ด้วยวิธีใด
- ทำไมต้องหมุนบอร์ดให้ครบทุกทิศตอน calibrate
- I3C ต่างจาก I2C อย่างไรในมุมผู้ใช้งาน
คำตอบอยู่ใน README ของตัวอย่างและในโค้ด ถ้าตอบข้อใดไม่ได้ ให้กลับไปอ่านส่วน Why / What / How อีกครั้ง
แหล่งอ้างอิง
หัวข้อที่มีชื่อว่า “แหล่งอ้างอิง”- README ของ episode · โฟลเดอร์โค้ด · commit
9a8e3ed - เปิดตัวอย่างนี้บน Developer Hub
- โค้ดเป็นของ Developer Hub และอ้างอิงด้วยลิงก์ ไม่ได้คัดลอกเข้าคลังนี้
คำถามทบทวน
ลองตอบเองก่อน แล้วค่อยเปิดดูเฉลย
-
ตัวอย่างคำนวณ heading จาก atan2 ของแกน X และ Y เท่านั้น ถ้าเอียงบอร์ดขึ้น 30° โดยไม่หมุนทิศ ค่า heading จะเป็นอย่างไร (เป้าหมายข้อ 1)
- คงเดิม เพราะ atan2 ไม่สนความเอียง
- อาจเปลี่ยนไปหลายองศา เพราะเมื่อเอียง ส่วนแนวดิ่งของสนามแม่เหล็กโลกเข้ามาปนในแกน X/Y และโค้ดไม่มีการชดเชยความเอียง จึงควรวางบอร์ดราบขณะอ่านทิศ
- กลายเป็น 0° ทันที
- กลับทิศเป็น 180° เสมอ
ดูเฉลย
คำตอบ: B. อาจเปลี่ยนไปหลายองศา เพราะเมื่อเอียง ส่วนแนวดิ่งของสนามแม่เหล็กโลกเข้ามาปนในแกน X/Y และโค้ดไม่มีการชดเชยความเอียง จึงควรวางบอร์ดราบขณะอ่านทิศ
heading_from_xy() ใช้ atan2f(y_corr, x_corr) โดยไม่ใช้แกน Z หรือข้อมูลความเอียงจาก accelerometer สนามแม่เหล็กโลกมีส่วนประกอบแนวดิ่ง การเอียงจึงเปลี่ยนสัดส่วน X/Y และทำให้ทิศคลาด การชดเชยความเอียงต้องใช้ BMI270 ร่วมด้วย
-
กด Calibrate แล้ววางบอร์ดนิ่งบนโต๊ะ 30 วินาที การ calibrate จะเป็นอย่างไร (เป้าหมายข้อ 2)
- เสร็จหลังเก็บครบ 140 ตัวอย่าง (ราว 17 วินาที) โดยใช้ค่าคงที่ที่อ่านได้
- ล้มเหลวแล้วรีเซ็ตเซนเซอร์
- ยังไม่เสร็จ เพราะนอกจากต้องครบ 140 ตัวอย่างแล้ว ช่วง min–max ของทั้ง X และ Y ต้องกว้างอย่างน้อย 20 µT ซึ่งเกิดได้ต่อเมื่อหมุนบอร์ดรอบทิศ แถบ coverage จึงค้างต่ำกว่า 100%
- เสร็จทันทีเพราะไม่มีการเคลื่อนไหวรบกวน
ดูเฉลย
คำตอบ: C. ยังไม่เสร็จ เพราะนอกจากต้องครบ 140 ตัวอย่างแล้ว ช่วง min–max ของทั้ง X และ Y ต้องกว้างอย่างน้อย 20 µT ซึ่งเกิดได้ต่อเมื่อหมุนบอร์ดรอบทิศ แถบ coverage จึงค้างต่ำกว่า 100%
calibration_update() ปิดงานเฉพาะเมื่อ samples ≥ BMM350_CALIBRATION_SAMPLES และ calibration_is_coverage_ready() เป็นจริง (span X และ Y ≥ BMM350_CALIBRATION_MIN_SPAN_UT) ถ้าไม่หมุน span เกือบเป็นศูนย์ offset ที่คำนวณได้จะไม่มีความหมาย โค้ดจึงรอต่อไปแทนการยอมรับผลที่ผิด
-
offset ที่คำนวณจาก (max + min) / 2 ของแต่ละแกนใช้แก้อะไร (เป้าหมายข้อ 2)
- hard-iron: สนามคงที่จากชิ้นส่วนแม่เหล็กบนบอร์ดที่บวกเข้าทุกค่าอ่าน ทำให้วงกลมของค่าอ่านเมื่อหมุนครบรอบเลื่อนออกจากจุดศูนย์กลาง
- ค่าเบี่ยงเบนระหว่างทิศเหนือจริงกับทิศเหนือแม่เหล็ก (declination)
- สัญญาณรบกวนแบบสุ่มของเซนเซอร์
- ความเอียงของบอร์ด
ดูเฉลย
คำตอบ: A. hard-iron: สนามคงที่จากชิ้นส่วนแม่เหล็กบนบอร์ดที่บวกเข้าทุกค่าอ่าน ทำให้วงกลมของค่าอ่านเมื่อหมุนครบรอบเลื่อนออกจากจุดศูนย์กลาง
เมื่อหมุนบอร์ดครบรอบ ค่า X/Y ควรวาดเป็นวงกลมรอบศูนย์ hard-iron ทำให้วงกลมเลื่อน จุดกึ่งกลางระหว่าง max และ min คือศูนย์กลางใหม่ จึงลบออก โค้ดยังคำนวณ scale_x/scale_y จาก span เฉลี่ยเพื่อดึงวงรีให้กลมแบบง่าย declination และความเอียงต้องจัดการแยกต่างหาก
-
calibrate สำเร็จแล้ว จากนั้นกดรีเซ็ตบอร์ด ทิศที่แสดงหลังรีเซ็ตยังใช้ค่าชดเชยอยู่หรือไม่ (เป้าหมายข้อ 2)
- ใช้ เพราะเก็บไว้ใน NVM
- ใช้ เพราะ BMM350 จำค่าไว้ในชิป
- ใช้ได้ครึ่งเดียว เฉพาะแกน X
- ไม่ใช้ ค่าชดเชยอยู่ใน RAM และ bmm350_reader_init() เรียก calibration_clear() ทุกครั้ง ต้อง calibrate ใหม่
ดูเฉลย
คำตอบ: D. ไม่ใช้ ค่าชดเชยอยู่ใน RAM และ bmm350_reader_init() เรียก calibration_clear() ทุกครั้ง ต้อง calibrate ใหม่
s_cal เป็นตัวแปร static ใน RAM ไม่มีการเขียนลงหน่วยความจำถาวร ถ้าต้องการให้จำ ต้องบันทึก offset และ scale แบบเดียวกับ profile store ในบทเรียน 2.6 และจำไว้ว่าค่าชดเชยผูกกับบอร์ดและตำแหน่งติดตั้ง
-
หลัง calibrate เสร็จ สถานการณ์ใดทำให้เข็มทิศคลาดได้ (เลือกทุกข้อที่ถูก) (เป้าหมายข้อ 3)
- วางบอร์ดใกล้ขาโต๊ะเหล็กหรือลำโพงที่มีแม่เหล็ก
- มีสายไฟกระแสตรงสูงวางผ่านใกล้บอร์ด
- ชิ้นส่วนแม่เหล็กที่ติดอยู่บนบอร์ดตลอดเวลาและอยู่ที่เดิมระหว่าง calibrate
- ค่า field strength สูงกว่าช่วงสนามโลกราว 25–65 µT มาก เป็นสัญญาณว่ามีสนามรบกวนใกล้บอร์ด
ดูเฉลย
คำตอบ: A. วางบอร์ดใกล้ขาโต๊ะเหล็กหรือลำโพงที่มีแม่เหล็ก · B. มีสายไฟกระแสตรงสูงวางผ่านใกล้บอร์ด · D. ค่า field strength สูงกว่าช่วงสนามโลกราว 25–65 µT มาก เป็นสัญญาณว่ามีสนามรบกวนใกล้บอร์ด
calibration ชดเชยได้เฉพาะสนามที่เคลื่อนไปพร้อมบอร์ดและคงที่ขณะ calibrate โลหะหรือแม่เหล็กในสิ่งแวดล้อม และกระแสไฟที่สร้างสนามรอบสาย ไม่ได้ถูกรวมไว้จึงทำให้ทิศคลาด README ระบุว่าสนามโลกราว 25–65 µT ตัวอย่างคำนวณ field_strength_ut ให้ดูประกอบ ค่าที่สูงผิดปกติบอกว่าควรย้ายบอร์ดหรือ calibrate ในตำแหน่งใช้งานจริง
อ้างอิงบทเรียนนี้
ถ้านำบทเรียนนี้ไปสอน ทำสไลด์ หรือทำเอกสารต่อ ให้อ้างอิงด้วยข้อความนี้ ถ้าดัดแปลงเนื้อหา ให้เติม (ดัดแปลง)ต่อท้ายชื่อบทเรียน
"เข็มทิศดิจิทัลจาก BMM350 บน I3C พร้อม calibration" จาก TESA Open Knowledge โดยสมาคมสมองกลฝังตัวไทย (Thai Embedded Systems Association: TESA) https://github.com/tesaiot/tesa-qualification-program สัญญาอนุญาต CC BY-NC 4.0
ข้อความอ้างอิงภาษาอังกฤษ: "Digital compass from the BMM350 over I3C with calibration" from TESA Open Knowledge by the Thai Embedded Systems Association (TESA), https://github.com/tesaiot/tesa-qualification-program, licensed under CC BY-NC 4.0
บทเรียนนี้ดัดแปลงจากต้นฉบับด้านล่าง เมื่ออ้างอิงให้คงเครดิตต้นฉบับไว้ด้วย
https://github.com/tesaiot/developer-hub/blob/9a8e3ed1d813bfd67fabf6b7ac15c6ff9750b465/int_ep04_bmm350_compass · Code stays in the Developer Hub and is linked at pinned commits, never copied: the episodes, practice codes and main-branch examples are Apache-2.0; the master template and the OPTIGA client carry Infineon/Cypress EULAs.
TESA Open Knowledge · © 2026 สมาคมสมองกลฝังตัวไทย (TESA) · CC BY-NC 4.0
เนื้อหาเผยแพร่ภายใต้ CC BY-NC 4.0 นำไปใช้ต่อในงานที่ไม่ใช่เพื่อการค้าได้ โปรดอ้างอิงสมาคมสมองกลฝังตัวไทย (TESA) ทุกครั้ง · วิธีอ้างอิง TESA